Articles
Articles de la newsletter du Comité Robotique
Rubrique : Actualités
Crédit photo : Issue de la "Factsheet" de la Charte.
Le 29 juillet, la Commission européenne a adopté une charte visant à simplifier et accélérer l'accès des entreprises, en particulier des start-up et PME, aux infrastructures de recherche et de technologie de pointe en Europe. L'initiative s'inscrit dans la stratégie européenne en faveur des start-up et des scale-up ; son objectif est de contribuer à réduire le délai entre l'idée et la mise sur le marché. Dans le domaine de la robotique, ce maillon apparait à la fois crucial et, pour le moment, singulièrement sous-exploité. Gageons que l’adhésion active des infrastructures de recherche et de technologie à la charte, et la publicité qui pourra en être faite, favoriseront des contacts fructueux pour l’écosystème européen de la robotique.
Vous retrouverez très bientôt sur le site du Comité robotique France les principales infrastructures du domaine, leur focus principal, leur localisation/ tutelles et modalités d’accès.
Les principes d’un accès facilité
Les infrastructures sont tout d’abord invitées à fournir des informations précises, actualisées et complètes sur la portée, la performance et la disponibilité de leurs services. Les entreprises, notamment les plus petites qui ne disposent pas de ressources importantes pour naviguer dans des accords complexes, doivent ainsi pouvoir faire des choix éclairés. Afin de favoriser la confiance et la comparabilité entre les prestataires, les services fournis doivent être conformes aux spécifications et aux critères de qualité communiqués.
Elles doivent ensuite adopter des procédures transparentes et rapides, avec des contrats définissant clairement les rôles, responsabilités et attentes de toutes les parties
Enfin, les infrastructures adhérentes à la charte fournissent des orientations claires sur la gestion des actifs intellectuels et la propriété des droits découlant des collaborations. Des accords de confidentialité et des protocoles sécurisés de traitement des données doivent être mises en place pour protéger les données clés des utilisateurs.
Les infrastructures numériques, dont celles pour la robotique et l’IA
La charte s’adresse à toutes les installations qui fournissent des ressources et des services utilisés par les communautés de recherche pour mener leurs travaux et favoriser l'innovation. Dans le domaine du numérique et de l'intelligence artificielle appliquée à la robotique, plusieurs infrastructures peuvent être citées ici comme pertinentes.
L'European Open Science Cloud (EOSC) constitue une infrastructure virtuelle ; l’EOSC se veut un écosystème opérationnel, ouvert et respectant les principes FAIR (facile à trouver, accessible, interopérable et réutilisable) pour les données de recherche. Le programme de travail Horizon Europe 2026-2027 prévoit d'ailleurs des appels à projets spécifiques pour "renforcer le potentiel de l'EOSC pour la valorisation des connaissances et la collaboration industrie-académie".
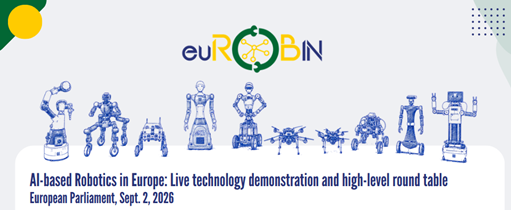
Au sein du programme de travail Horizon Europe, est promue "une nouvelle génération d'instruments, d'outils, de méthodes scientifiques et de solutions numériques avancées", qui couvre les développements en IA et robotique. On peut citer le réseau euROBIN (EU ROBotics and AI Network), coordonné par le DLR en Allemagne, qui regroupe 31 partenaires, dont le CNRS, l'Inria et le CEA. Il constitue une alternative directe pour la collaboration et l'accès aux ressources.
Crédit photo : Issu du OnePager de l’évèvement téléchargeable sur le site de euROBIN.
Enfin, l'Union européenne finance actuellement des « Testing and Experimentation Facilities » (TEFs), infrastructures conçues spécifiquement pour les entreprises. Les TEF sont déployés dans plusieurs grands domaines stratégiques. Ainsi, AI-MATTERS propose aux entreprises des bancs d'essai pour la robotique autonome et les systèmes de production.
Articles de la newsletter du Comité Robotique
Rubrique : Actualités
Cette journée du 1er Juillet 2026 a couvert les domaines à l’interface entre IA et la robotique : perception, décision, apprentissage et interaction homme-robot. Tout l'enjeu est celui du passage des modèles d’IA au monde physique pour atteindre la pleine capacité d’une IA dite incarnée.
Cette dernière permet aux systèmes robotiques d’interagir de manière fiable, autonome et adaptative avec le monde réel.
Les domaines de recherche suivants ont été abordés :
1. Modèles fondamentaux, modèles multimodaux et IA générative pour la robotique
2. Perception 3D et fusion multi-capteurs et compréhension sémantique de l’environnement
3. Apprentissage pour le contrôle de la locomotion et de la manipulation
4. Simulation, jumeaux numériques et sim-to-real et l’Apprentissage par démonstration et imitation
5. L’IA embarquée et frugalité computationnelle
Le programme complet ainsi que la plupart des supports de présentation sont accessibles en suivant ce lien.
La journée a été ouverte par une présentation plénière de Justin Carpentier du (INRIA), présentation qui portait en partie sur le lancement du consortium Maestro pour le développement de l’open source pour la commande de systèmes de manipulation.
Une table ronde à laquelle participaient Philippe Soueres (LAAS – PEPR Robotique), Francois, Terrier (CEA – PEPR IA), Nicolas Rougier (INRIA), Justin Carpentier (INRIA), Clément Busuttil (Neuronaix), Olivier Simonin (INRIA) autour de sujets comme :
● Intégrer des modèles physiques dans les VLA, quel niveau d’abstraction pour les VLA ou encore dans les moyens de planification,
● Enjeux de la généralisation des modèles d’IA en robotique
● Moyens de simulation des systèmes et des environnements pour les besoins de l’apprentissage et comment les partager à des fins de recherche
● Produire des modèles de commande par l’IA (réduction, apprentissage) pour la robotique.
● L’IA embarquée pour les fonctions robotiques, les contraintes, les environnements et les exigences.
● L’intérêt du partage de données et des architectures pour les modèles d’IA4Robotics et l’accès à des moyens de calcul.
● Les besoins en formation sur les techniques de l’IA pour la robotique dans les filières de master et d’ingénieurs.
● Les apports de l’IA générative à l’ingénierie des systèmes robotiques et la diffusion de tels moyens auprès des intégrateurs.
A l’issue de cette table-ronde, le Comité Robotique a proposé de mettre en place et d'animer des GT sur ces thématiques.
A vos agendas : une nouvelle journée IA & Robotique est programmée lors de la prochaine PFIA au LIRMM (Montpellier) sur la période : 28 juin – 02 juillet 2027.
Articles de la newsletter du Comité Robotique
Rubrique : Projet lauréat du Défi Transfert Robotique
Lauréat du Défi « Transfert Robotique » de France 2030, le projet TITANBOT ambitionne de faire franchir une nouvelle étape aux robots parallèles à câbles (Cable-Driven Parallel Robots - CDPR). Coordonné par le CNRS -avec les laboratoires LS2N et LIRMM
© ACTEMIUM Paris Process Solutions
Une technologie capable de couvrir de très grands espaces
Contrairement aux robots industriels classiques, les robots parallèles à câbles déplacent leur plateforme mobile grâce à plusieurs câbles motorisés fixés autour de leur zone de travail. Ce principe mécanique permet de couvrir des volumes beaucoup plus importants tout en conservant une structure légère.
Déjà utilisés pour déplacer des caméras dans les stades, ces robots présentent plusieurs atouts majeurs pour l'industrie : ils peuvent transporter des charges importantes, intervenir sur de grandes surfaces et être facilement reconfigurés selon les besoins des chantiers ou des installations industrielles. L'enjeu de TITANBOT consiste désormais à leur apporter la précision, la robustesse et la simplicité d'utilisation nécessaires à un déploiement opérationnel.
Deux cas d'usage pour accélérer le transfert industriel
Le projet s'appuie sur deux démonstrateurs représentatifs de besoins industriels concrets.
Dans le secteur de la construction, le robot développé avec VINCI Energies doit automatiser le transport de matériel le long des façades de bâtiments. Les opérateurs déposent les équipements sur une plateforme, sélectionnent leur destination, puis le robot assure automatiquement leur acheminement jusqu'aux différents niveaux du chantier. Cette approche vise à réduire la manutention manuelle, limiter les troubles musculosquelettiques et améliorer la productivité sur les chantiers.
Côté nucléaire, Orano DS évalue l'utilisation d'un robot parallèle à câbles pour réaliser des inspections radiologiques lors des opérations de démantèlement. En maintenant automatiquement les capteurs à quelques centimètres des parois, le système permettrait d'inspecter rapidement de très grandes surfaces tout en réduisant l'exposition des opérateurs aux zones potentiellement contaminées.
Faire mûrir une technologie prometteuse
L'un des objectifs majeurs de TITANBOT est d'augmenter le niveau de maturité technologique des robots parallèles à câbles afin de préparer leur industrialisation. Les partenaires travaillent sur l'ensemble des briques technologiques : architecture mécanique, commande, contrôle, simulation, interfaces opérateur, sécurité et acceptabilité par les utilisateurs. L'IRT Jules Verne pilote notamment les travaux de maturation technologique et prépare le transfert vers de nouveaux secteurs industriels, tandis qu'Actemium apporte son expertise d'intégrateur pour transformer les prototypes en solutions déployables.
L'humain au cœur du déploiement
Le projet ne se limite pas aux performances techniques. Une partie importante des travaux est consacrée aux sciences humaines et sociales afin d'étudier l'acceptabilité de ces nouveaux outils sur le terrain. Des observations réalisées directement sur des chantiers permettent d'adapter les interfaces, les usages et l'intégration des robots aux pratiques réelles des opérateurs. Cette approche vise à faciliter l'adoption de la technologie et à concevoir des systèmes réellement utilisables au quotidien.
Une nouvelle génération de robots pour les grands espaces
Avec TITANBOT, les robots parallèles à câbles pourraient ouvrir la voie à une nouvelle génération de systèmes robotiques capables d'intervenir sur des infrastructures de grande dimension, qu'il s'agisse de bâtiments, d'installations nucléaires ou, demain, d'autres applications industrielles et logistiques.
Le projet illustre pleinement l'ambition du Défi « Transfert Robotique » : transformer des résultats de recherche en innovations industrielles concrètes au service de la compétitivité de la filière robotique française.
Articles de la newsletter du Comité Robotique
Rubrique : Ressource du Comité robotique - "Fiche produit"

Crédit photo : CEA
La robotique de manipulation poursuit un objectif ambitieux : permettre aux robots de saisir, manipuler des objets de formes variées avec la même précision que la main humaine. C'est précisément le défi auquel répond ABILIS, un préhenseur robotique dextre développé par le CEA-List, héritier d'un programme de recherche lancé il y a plus de quinze ans.
Une main robotique dotée du sens du toucher
Les travaux menés par le CEA-List depuis plus de 15 ans dans le domaine de la manipulation robotique pluridigitale trouvent aujourd'hui une nouvelle concrétisation avec le préhenseur développé dans le projet européen TRACEBOT, consacré à la manipulation de produits médicaux stériles. Cette nouvelle génération de préhenseur dispose de 18 degrés de liberté, de 14 actionneurs capables de mesurer les efforts appliqués sur les objets et de 13 capteurs tactiles répartis sur les doigts et la paume. Grâce à cette combinaison de capteurs et d'algorithmes d'intelligence artificielle, le robot est capable de localiser précisément les points de contact, de détecter un glissement des doigts sur l’objet et d'adapter en permanence sa prise. Il peut ainsi manipuler des objets fragiles, de formes variées, tout en conservant un haut niveau de précision.
Vers une manipulation toujours plus agile
Au-delà de sa sensibilité, Abilis se distingue également par sa puissance. Sa force de serrage lui permet de soulever jusqu'à 2 kg avec un seul doigt, tout en restant capable de réaliser des manipulations délicates grâce à sa commande en effort et à sa dextérité. Ces performances ouvrent la voie à de nombreuses applications nécessitant des manipulations complexes : préparation de kits médicaux stériles, assemblage de précision, manipulation de composants sensibles ou encore opérations collaboratives entre l'Homme et le robot. Les développements se poursuivent aujourd'hui autour de la manipulation bimanuelle et de nouvelles stratégies de planification s'appuyant sur l'apprentissage par renforcement, afin d'accroître encore les capacités de ces préhenseurs dextres.
À travers Abilis, la robotique de manipulation illustre parfaitement la manière dont les recherches bio-inspirées contribuent à rapprocher les capacités des robots de celles de la main humaine, tout en répondant à des besoins industriels concrets.
Articles de la newsletter du Comité Robotique
Rubrique : Focus entreprise
Nimbl'bot repousse les limites de la robotique de manipulation
La robotique de manipulation est souvent associée aux bras robotisés qui équipent les lignes de production. Mais de nombreuses opérations industrielles restent difficiles, voire impossibles à automatiser lorsque l'environnement devient trop exigu, trop complexe ou trop dangereux. C'est précisément ce défi que relève Nimbl'bot, jeune entreprise française créée en 2018 par Alice Lassalle et Ludovic Dufau.
Repenser l'architecture des robots

L'approche développée par Nimbl'bot rompt avec l'architecture classique des robots industriels.
Là où un bras robotisé traditionnel est limité par un nombre fini d'articulations mécaniques,
Nimbl'bot a développé une architecture constituée de modules robotisés empilables, comparables à des vertèbres.
Chaque module peut s'orienter indépendamment, offrant progressivement un très grand nombre de degrés de liberté et une capacité de courbure continue. Cette conception permet au robot d'épouser des trajectoires particulièrement complexes tout en conservant une grande précision.
Lien vers une vidéo de présentation de Nimbl'Bot à l'ICRA 2026 .
L'objectif n'est pas simplement d'ajouter davantage de mobilité, mais de rendre accessibles des zones jusqu'ici inatteignables par les robots conventionnels.
Manipuler là où l'humain ne peut plus intervenir
Cette architecture ouvre de nouvelles possibilités pour la robotique de manipulation dans des environnements particulièrement contraints. Les robots Nimbl'bot peuvent ainsi intervenir dans des espaces confinés, contourner des obstacles ou accéder à des zones difficiles d'accès afin d'y réaliser des opérations d'inspection, de maintenance ou de manipulation. Parmi les cas d'usage mis en avant figurent notamment :
- l'inspection de conduites et d'espaces confinés ;
- les opérations de maintenance en environnements hostiles ;
- l'usinage ou l'ébavurage de matériaux complexes ;
certaines applications de fabrication additive.
Autant de situations où la capacité à suivre une trajectoire complexe devient un facteur déterminant.
Une réponse aux enjeux industriels
Cette technologie trouve naturellement sa place dans des secteurs où la sécurité et l'accessibilité sont des enjeux majeurs.
Nimbl'bot travaille notamment avec les filières du nucléaire, du gaz et de la chimie, où ses robots permettent de réaliser des opérations dans des zones difficilement accessibles tout en limitant l'exposition des opérateurs aux environnements à risque.
L'entreprise souhaite aujourd'hui s'appuyer sur les intégrateurs robotiques afin de déployer cette technologie dans un nombre croissant d'applications industrielles.
La manipulation robotique change d'échelle
À mesure que les environnements industriels gagnent en complexité, la performance d'un robot ne se mesure plus uniquement à sa vitesse ou à sa charge utile. Sa capacité à manipuler des outils ou des pièces dans des espaces étroits, encombrés ou dangereux devient un véritable facteur de différenciation.
Avec son architecture inspirée du vivant, Nimbl'bot illustre cette nouvelle génération de robots de manipulation : plus souples, plus agiles et capables d'intervenir là où les architectures conventionnelles atteignent leurs limites.
Articles de la newsletter du Comité Robotique
Rubrique : Actualités
Chaque année, l'ICRA (International Conference on Robotics and Automation) réunit chercheurs, industriels et innovateurs de la robotique mondiale. L'édition 2026, organisée à Vienne, a une nouvelle fois confirmé le dynamisme du secteur avec près de 8 000 participants venus découvrir les dernières avancées scientifiques et technologiques.

Présent sur place, le Comité Robotique France a assuré une veille technologique afin d'identifier les tendances qui façonneront les prochaines générations de robots, tout en mettant en lumière plusieurs entreprises françaises exposantes.
Une robotique qui gagne en maturité
Les démonstrations observées à Vienne témoignent d'un changement d'échelle.
Les robots humanoïdes deviennent plus dynamiques, plus autonomes et surtout capables d'interagir avec leur environnement de manière beaucoup plus naturelle. Les progrès réalisés sur les actionneurs, la perception, les mains robotiques ou encore la locomotion permettent désormais d'envisager des usages qui dépassent largement le cadre du laboratoire.
Autre évolution majeure : l'intelligence artificielle n'est plus une simple fonctionnalité supplémentaire. Elle est désormais intégrée au cœur même des systèmes robotiques, permettant aux robots de mieux percevoir leur environnement, de planifier leurs actions et de s'adapter en temps réel.
Les composants deviennent un enjeu stratégique
Au-delà des robots eux-mêmes, l'ICRA a mis en évidence l'importance croissante des briques technologiques qui les composent.
Actionneurs plus compacts et plus puissants, capteurs d'efforts de haute précision, mains robotiques de plus en plus dextres ou encore interfaces homme-machine constituent aujourd'hui des leviers majeurs de performance.
La maîtrise de ces composants est devenue un enjeu stratégique pour la compétitivité des filières robotiques et pour la souveraineté technologique européenne.
Une robotique toujours plus inspirée du vivant
Une autre tendance forte observée cette année concerne la robotique souple et les approches biomimétiques.
Les robots déformables permettent désormais d'intervenir dans des environnements complexes ou confinés, tandis que les recherches inspirées du vivant ouvrent la voie à des systèmes plus adaptatifs, plus sûrs et capables d'interagir plus naturellement avec les humains.
Ces technologies intéressent aussi bien l'industrie que la santé, la recherche ou encore les interventions en milieux difficiles.
Une présence française remarquée
La France était bien représentée sur le salon avec plusieurs entreprises venues présenter leurs innovations.
Maxtronics poursuit le développement du célèbre robot humanoïde Nao, désormais enrichi de nouvelles capacités d'intelligence artificielle facilitant son utilisation dans l'éducation, la médiation et les établissements de santé. Plus de 20 000 robots Nao sont aujourd'hui déployés dans plus de 70 pays.
Nimbl'Bot développe une architecture robotique articulée capable d'évoluer dans des espaces confinés. Cette technologie trouve déjà des applications dans les secteurs du nucléaire, du gaz, de la chimie et de l'énergie.
Nio Robotics a présenté Aru, un robot polymorphe capable de modifier sa géométrie selon son environnement. Pensé comme une plateforme modulaire, il peut accueillir différents outils afin de réaliser des opérations complexes, notamment dans le domaine de la maintenance industrielle.
Compliance Robotics, issue des travaux d'Inria, poursuit le développement de robots souples destinés aussi bien à la recherche qu'à des applications industrielles nécessitant la manipulation d'objets fragiles ou déformables.
Enfin, Enchanted Tools a présenté Miroki, son robot social conçu pour favoriser les interactions avec les humains. Déjà utilisé dans les hôpitaux, les établissements de santé et les laboratoires de recherche, il illustre une vision de la robotique centrée sur l'assistance et la relation avec l'utilisateur.
Les défis restent nombreux
Les échanges organisés lors de l'ICRA ont également rappelé plusieurs enjeux structurants pour la filière.
Le premier concerne le transfert des innovations issues des laboratoires vers des entreprises capables d'industrialiser ces technologies à grande échelle.
Le second est celui de la compétition internationale. La montée en puissance des acteurs asiatiques, particulièrement chinois, confirme l'intensification de la concurrence mondiale et souligne l'importance de renforcer les capacités européennes d'innovation.
Enfin, les questions de durabilité et d'écoconception prennent désormais une place centrale dans le développement des futurs systèmes robotiques.
Observer aujourd'hui pour construire demain
En participant à l'ICRA 2026, le Comité Robotique France poursuit sa mission de veille technologique au service de l'écosystème national.
Identifier les innovations émergentes, favoriser les échanges entre recherche et industrie et valoriser les savoir-faire français constituent autant de leviers pour accompagner le développement d'une robotique performante, responsable et compétitive.
Articles de la newsletter du Comité Robotique
Rubrique : Actualités
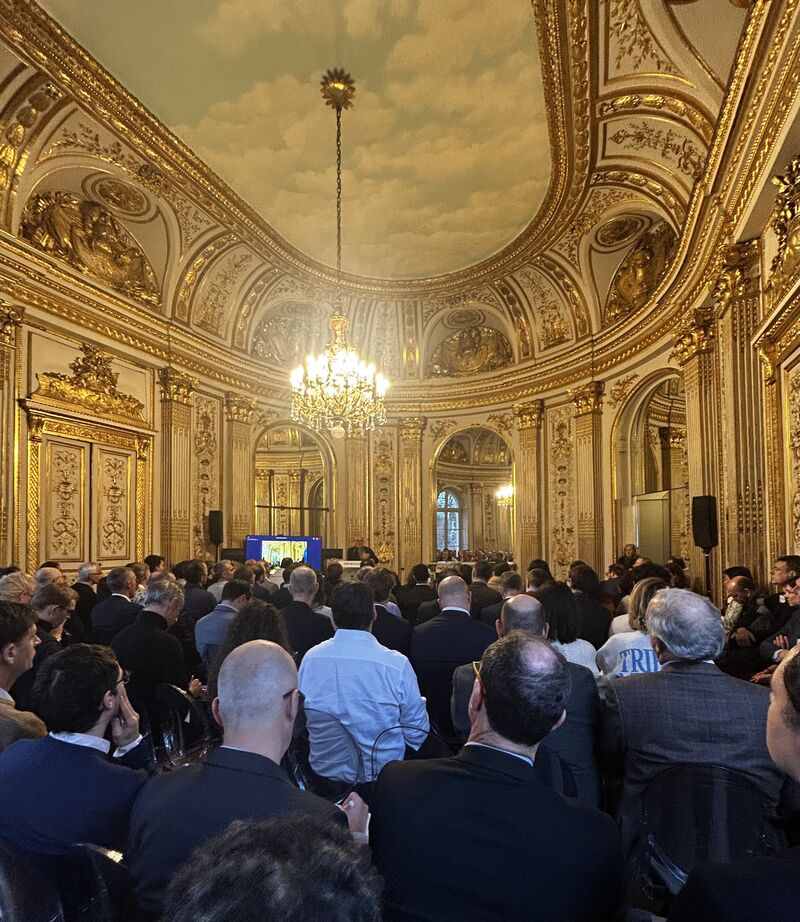
La communauté française de la robotique a été conviée le mardi 27 janvier 2026 à l’Hôtel Cassini, au Secrétariat général pour l’investissement, dans le cadre de l’appel à manifestation d’intérêt « Stratégie nationale Robotique et Machines intelligentes – Etape 2 » de France 2030.
Occasion pour M. Bruno Bonnell, Secrétaire général pour l'investissement, de lancer un message sans ambiguïté : la France et l’Europe doivent inventer leurs propres modèles en robotique et en intelligence artificielle, sans se contenter d’imiter ceux des grandes puissances internationales. C'est une question de survie, il faut impérativement bâtir une souveraineté technologique durable, capable de renforcer la résilience industrielle européenne.
Cette ambition repose sur une vision claire : faire de la robotique un levier d’augmentation de l’humain, et non une simple automatisation. Cela implique de repenser les processus industriels autour d’architectures modulaires, polymorphes, interopérables, collaboratives et ouvertes, adaptées aussi bien aux infrastructures critiques qu’aux marchés émergents.
Face à la concurrence mondiale, le renforcement des écosystèmes européens apparaît comme une nécessité. La coopération entre la recherche, les start-up, les PME, les ETI, les grands groupes industriels et les utilisateurs finaux est identifiée comme un facteur clé pour concevoir, développer et industrialiser des solutions souveraines en IA générative, robotique et modèles numériques, tout en intégrant les valeurs européennes d’acceptabilité, de sécurité et de frugalité.
Les acteurs ont été appelés à s’engager concrètement en rejoignant les consortiums publics-privés portés par les appels à projets français et européens. Une dynamique collective essentielle pour faire émerger des innovations de rupture, souveraines et utiles à la société, au cœur des travaux du Comité Robotique France. Ainsi, le Comité a organisé quatre ateliers afin de contribuer à l'élaboration des contours du futur dispositif « Flagships IA & Robotique » de France 2030 [Annonce à venir].
Articles de la newsletter du Comité Robotique
Rubrique : Actualités
Du 30 mars au 2 avril 2026, le salon Global Industrie a rassemblé les principaux acteurs de l’industrie et de l’innovation. À cette occasion, le Comité Robotique France a marqué une présence forte avec un pavillon dédié, installé au cœur de l’Espace Recherche et Innovation, une nouveauté de cette édition. Ce positionnement stratégique a permis de mettre en lumière les réalisations de 13 des 15 projets lauréats des Défis « transfert robotique », à l’issue d’une année de collaboration entre laboratoires, industriels et startups.
Tout au long du salon, ce pavillon a constitué un point de rencontre privilégié pour les acteurs de la robotique et de l’intelligence artificielle, favorisant les échanges autour des enjeux de transfert technologique et de passage à l’échelle industrielle.
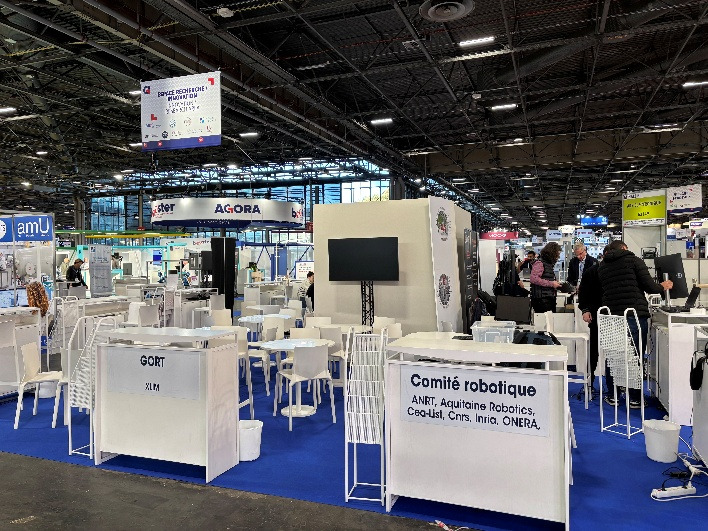
Le pavillon du Comité Robotique France © Pierre Bitard / Comité Robotique France
Le 31 mars s’est tenu le troisième comité de pilotage du Comité Robotique France. Cette réunion a permis de faire un point d’étape sur la montée en maturité des projets et des consortiums, en vue de leur intégration dans des démarches de type Flagships [Annonce à venir]. Les discussions ont également porté sur les actions engagées par le Comité, les perspectives européennes, ainsi que la préparation aux futurs appels à projets en robotique et intelligence artificielle. L’interfaçage entre initiatives nationales et européennes a été identifié comme un levier clé pour renforcer l’impact des projets soutenus.
Le même jour, le séminaire « Ingénierie des systèmes robotiques et transfert de technologies » a réuni experts académiques et industriels autour des grandes orientations de la stratégie robotique nationale et européenne. Les échanges ont permis de mettre en perspective les dispositifs structurants tels que les PEPR, les agences de programme, ainsi que les initiatives européennes comme les TEF et les EDIH (voir présentation sur ce site). Plusieurs acteurs industriels sont également intervenus pour partager leurs retours d’expérience, illustrant concrètement les enjeux d’intégration de l’intelligence artificielle dans les systèmes robotiques.
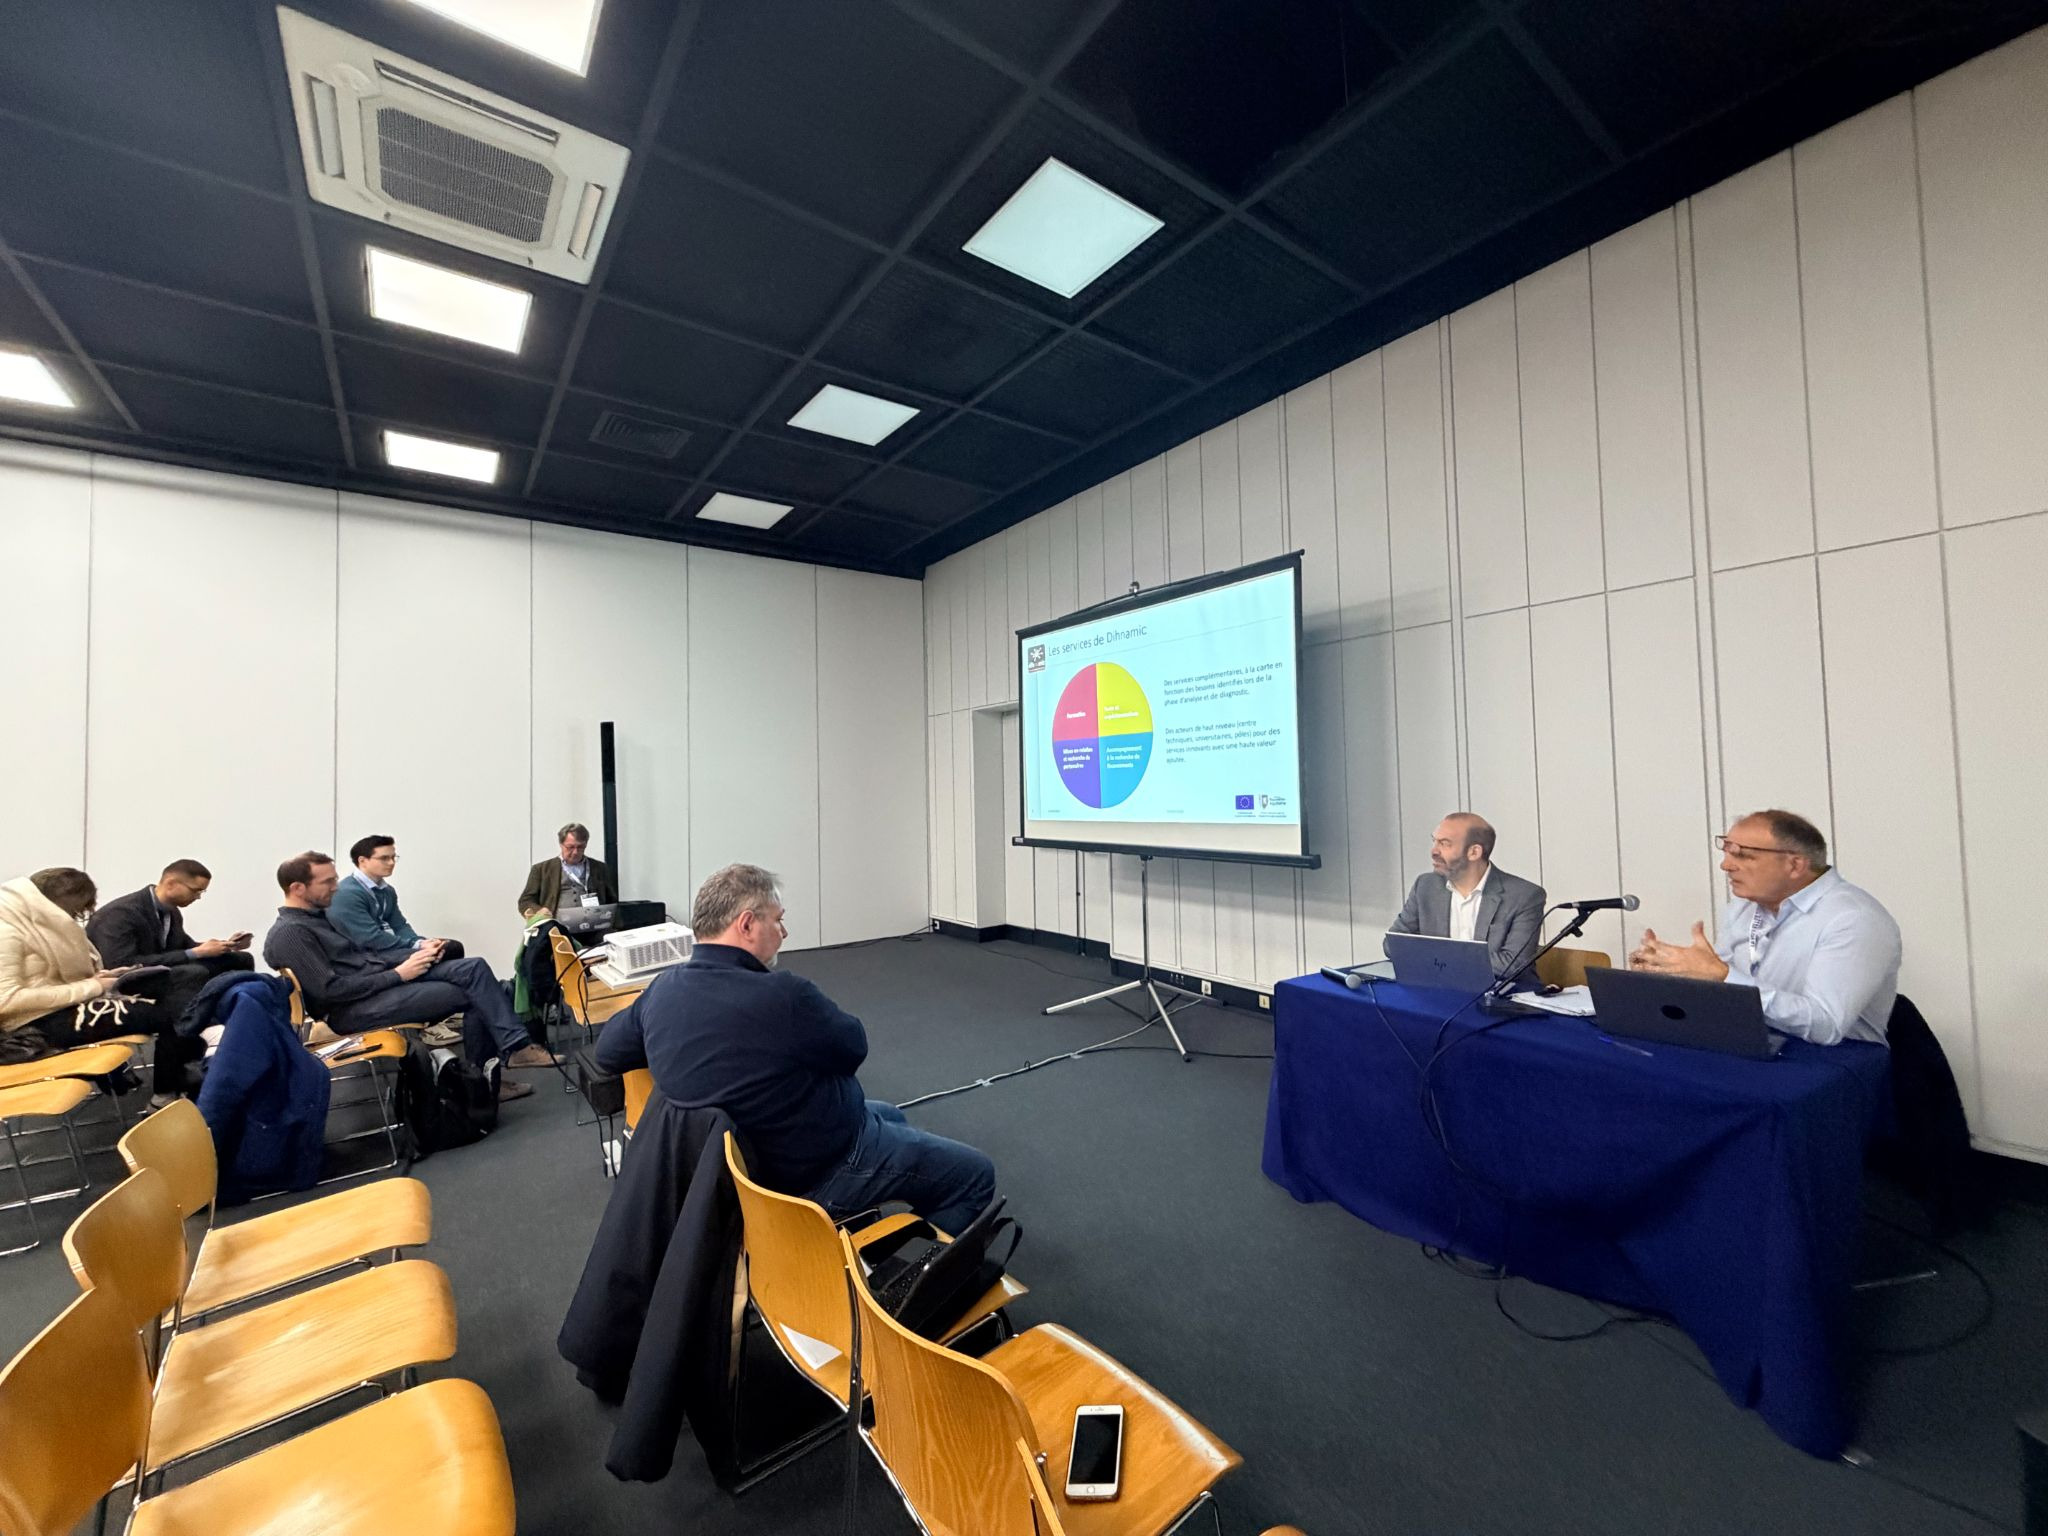
Séminaire du Comité Robotique France à Global Industrie ©TINTA/Comité Robotique France
Le 1er avril, le pavillon du Comité Robotique France a accueilli la visite de M. Sébastien Martin, Ministre délégué auprès du ministre de l’Économie, des Finances et de la Souveraineté industrielle, énergétique et numérique, chargé de l'Industrie. Cette déambulation a été l’occasion de valoriser les projets soutenus dans le cadre des Défis « transfert robotique » et de favoriser les échanges entre représentants institutionnels, chercheurs et industriels. Une présentation sur la Grande scène, consacrée au rôle de la collaboration et du transfert dans le développement de la robotique, est venue compléter ce temps fort.
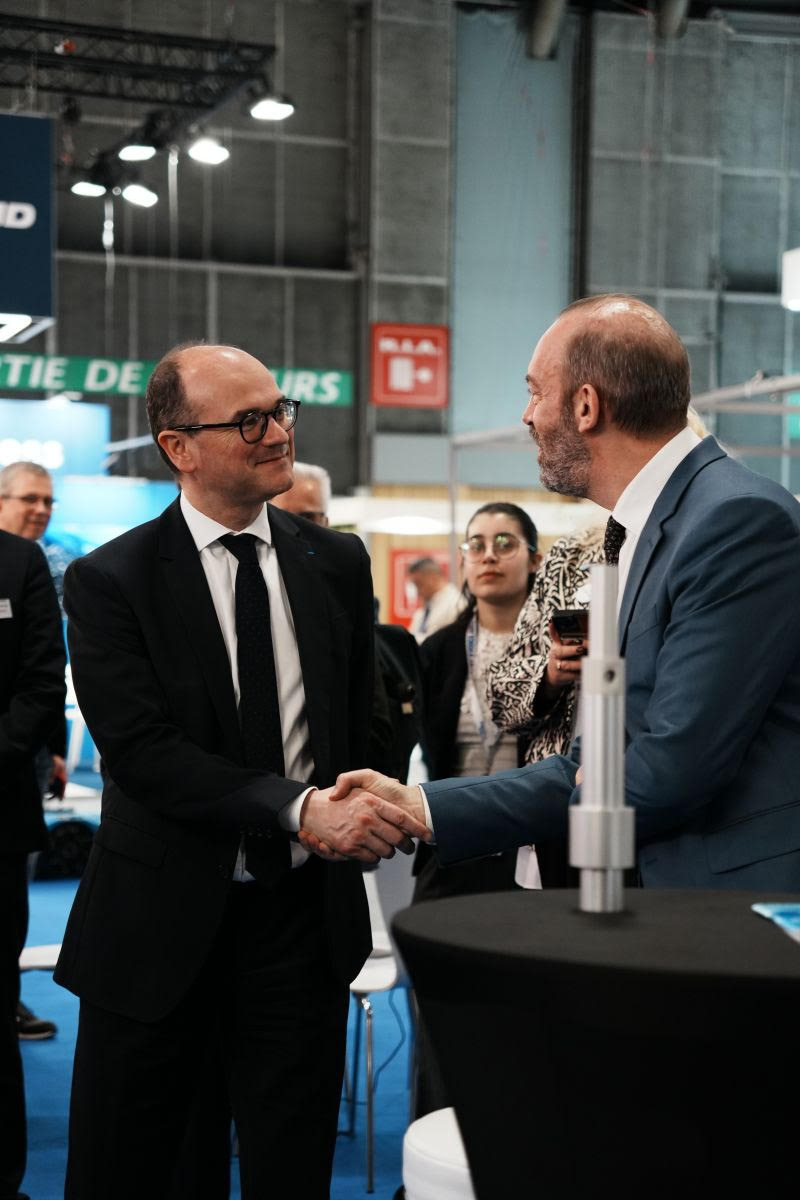
M. Sébastien Martin, Ministre de l’Industrie de passage sur le pavillon serrant la main de Pierre Bitard (Comité Robotique France, ANRT)
Enfin, le 2 avril a été marqué par plusieurs interventions et prises de parole, dont une interview sur GI TV ainsi que des échanges au sein de l’espace « Booster ». Une table ronde dédiée au rôle de la robotique et de l’intelligence artificielle comme accélérateurs concrets pour l’industrie a permis de prolonger les discussions engagées durant le salon, en mettant en avant des cas d’usage et des retours d’expérience. Par sa présence et la diversité des actions menées, le Comité robotique confirme son rôle structurant dans l’écosystème français de la robotique, en favorisant le dialogue entre recherche, industrie et politiques publiques, au service de l’innovation et de la compétitivité.
Articles de la newsletter du Comité Robotique
Rubrique : Focus entreprise
Lors du salon Global Industrie Paris 2026, l’entreprise française Enchanted Tools a présenté sa vision singulière de la robotique humanoïde notamment durant le séminaire du Comité Robotique France. Loin des approches purement techniques ou industrielles, la société propose une nouvelle génération de robots conçus pour interagir avec les humains de manière naturelle, intuitive… et même émotionnelle. Rencontre avec les Mirokaï !
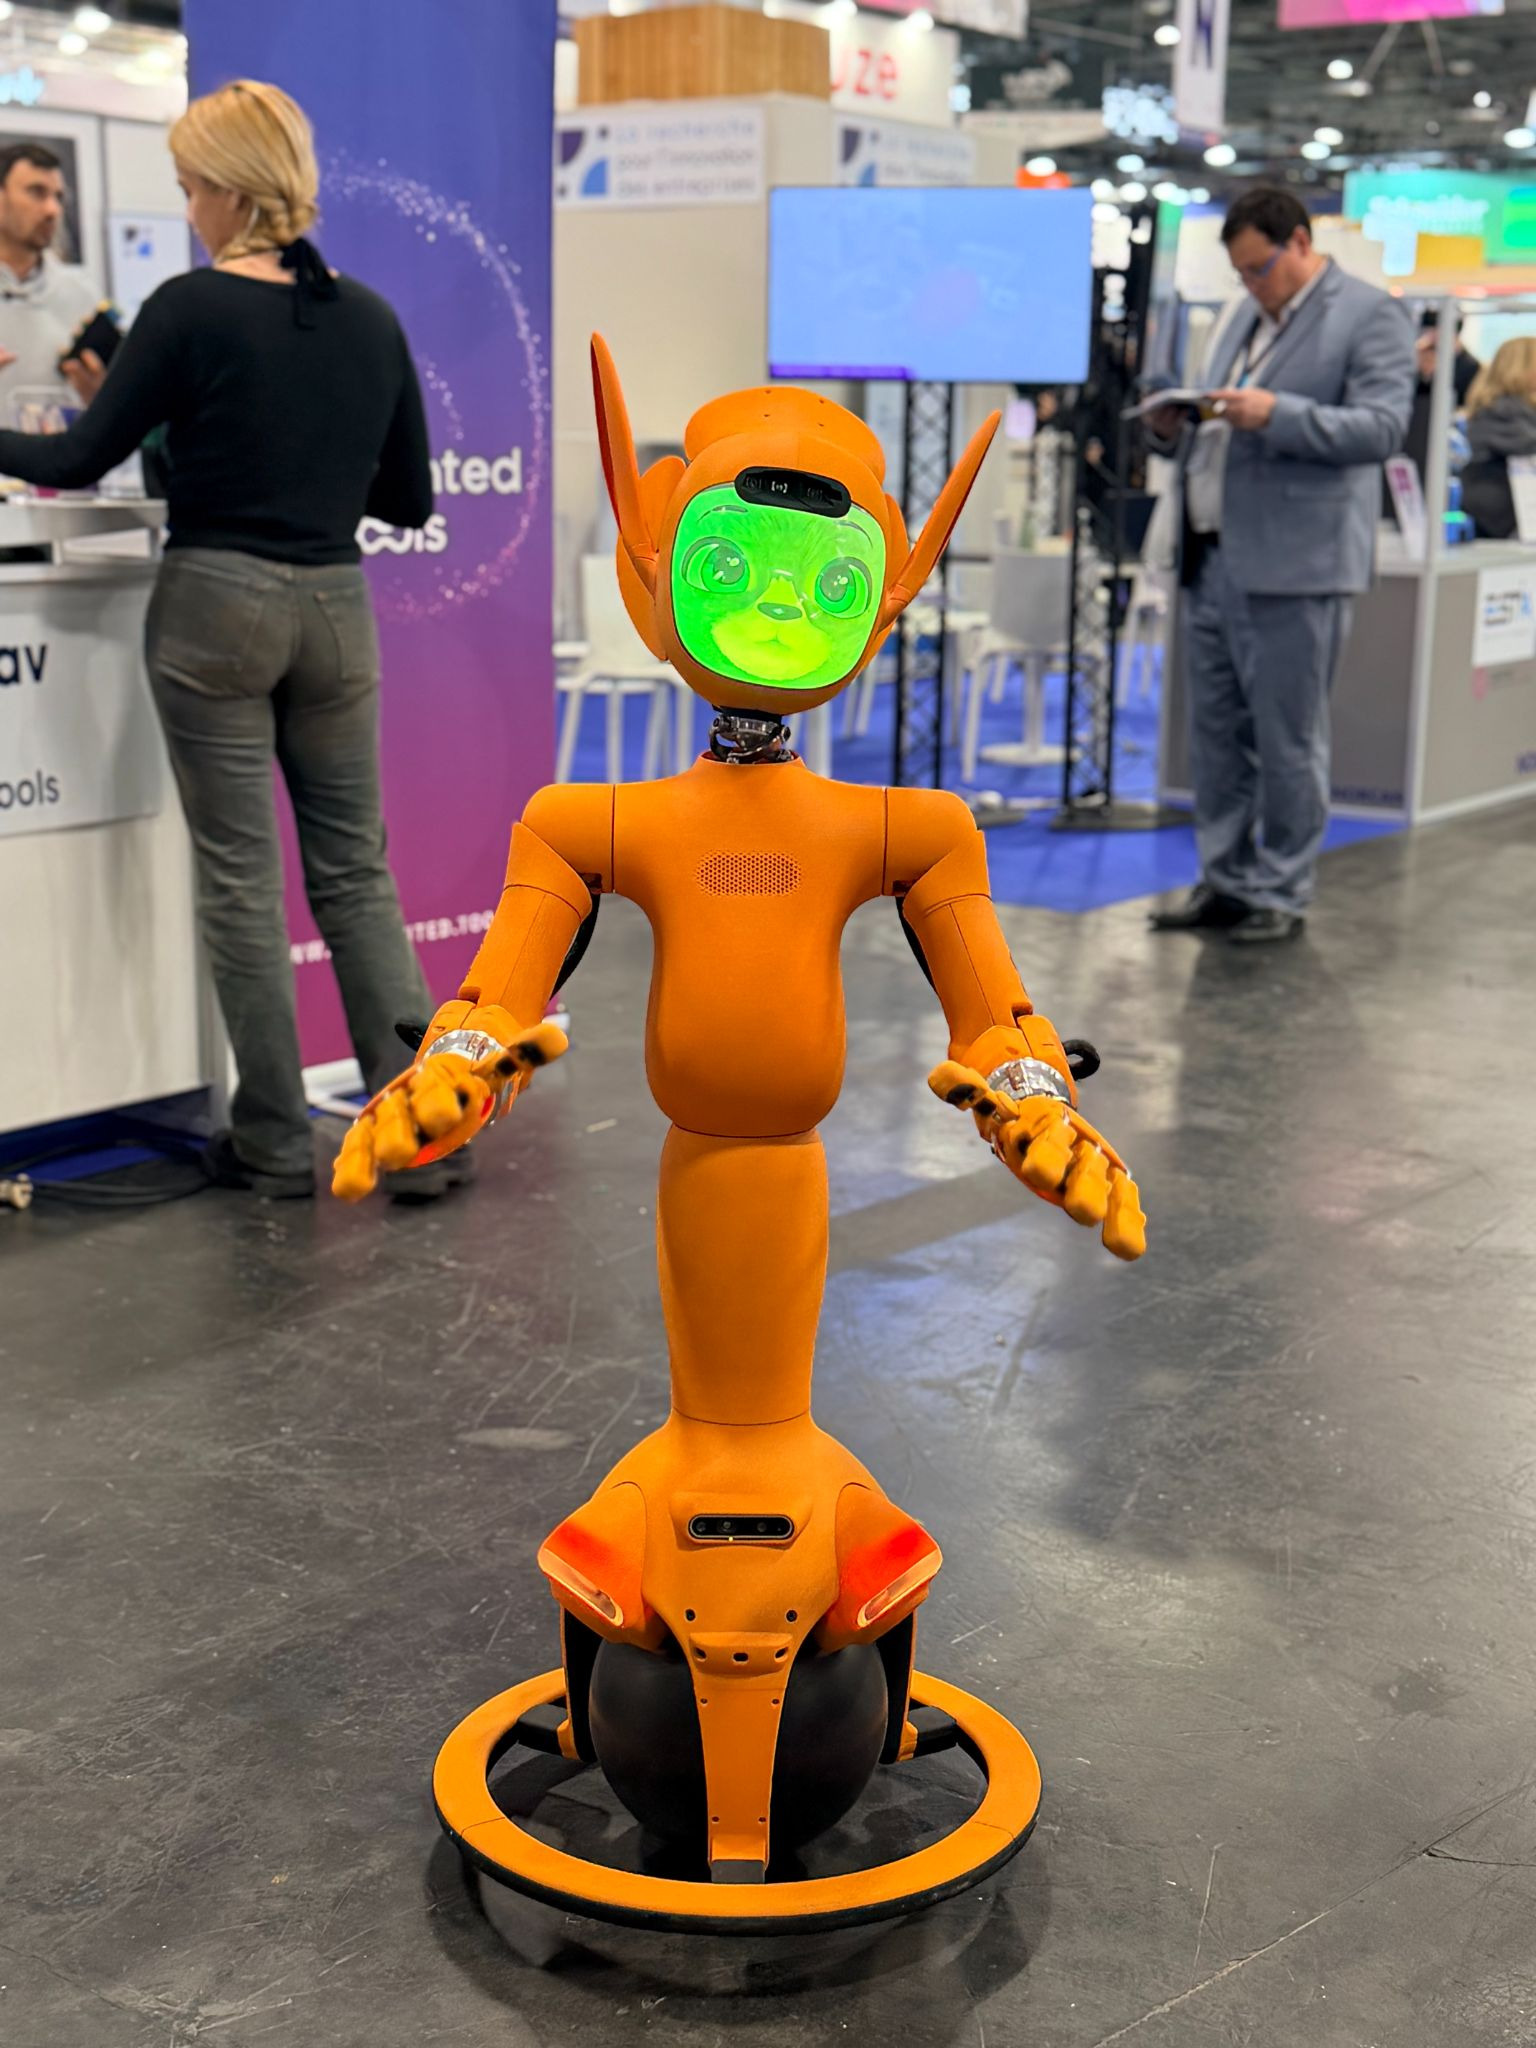
Un Mirokaï dans la nature © Comité Robotique France / TINTA
La conviction d’Enchanted tools est que pour que les robots soient acceptés dans nos environnements du quotidien, ils doivent être pensés non seulement comme des machines performantes, mais comme des présences sociales. Enchanted Tools s’appuie ainsi sur des expertises issues à la fois de l’ingénierie robotique, de l’intelligence artificielle et… de l’animation et du design de personnages.
Une robotique pensée pour des usages concrets
Le robot humanoïde Mirokaï Explorer Suit incarne pleinement cette ambition. Conçu et fabriqué en France, il a été imaginé pour évoluer dans des environnements où la technologie doit s’effacer derrière la relation humaine. Hôpitaux, lieux d’accueil, espaces dédiés aux enfants ou encore accompagnement des équipes de soin : autant de contextes dans lesquels la présence d’un robot ne peut se limiter à une simple exécution de tâches.
Dans ces situations, la performance technique, aussi avancée soit-elle, ne suffit pas. Ce qui fait la différence, c’est la capacité à instaurer une interaction naturelle, à inspirer confiance et à apaiser. Enchanted Tools a donc fait le choix de travailler sur une dimension souvent négligée en robotique : l’expérience humaine. Le Mirokaï se distingue ainsi par une expressivité soignée, une qualité d’échange pensée pour être fluide et intuitive, et une intégration harmonieuse dans des environnements complexes, où humains et machines doivent cohabiter sans friction.
©Enchanted Tools
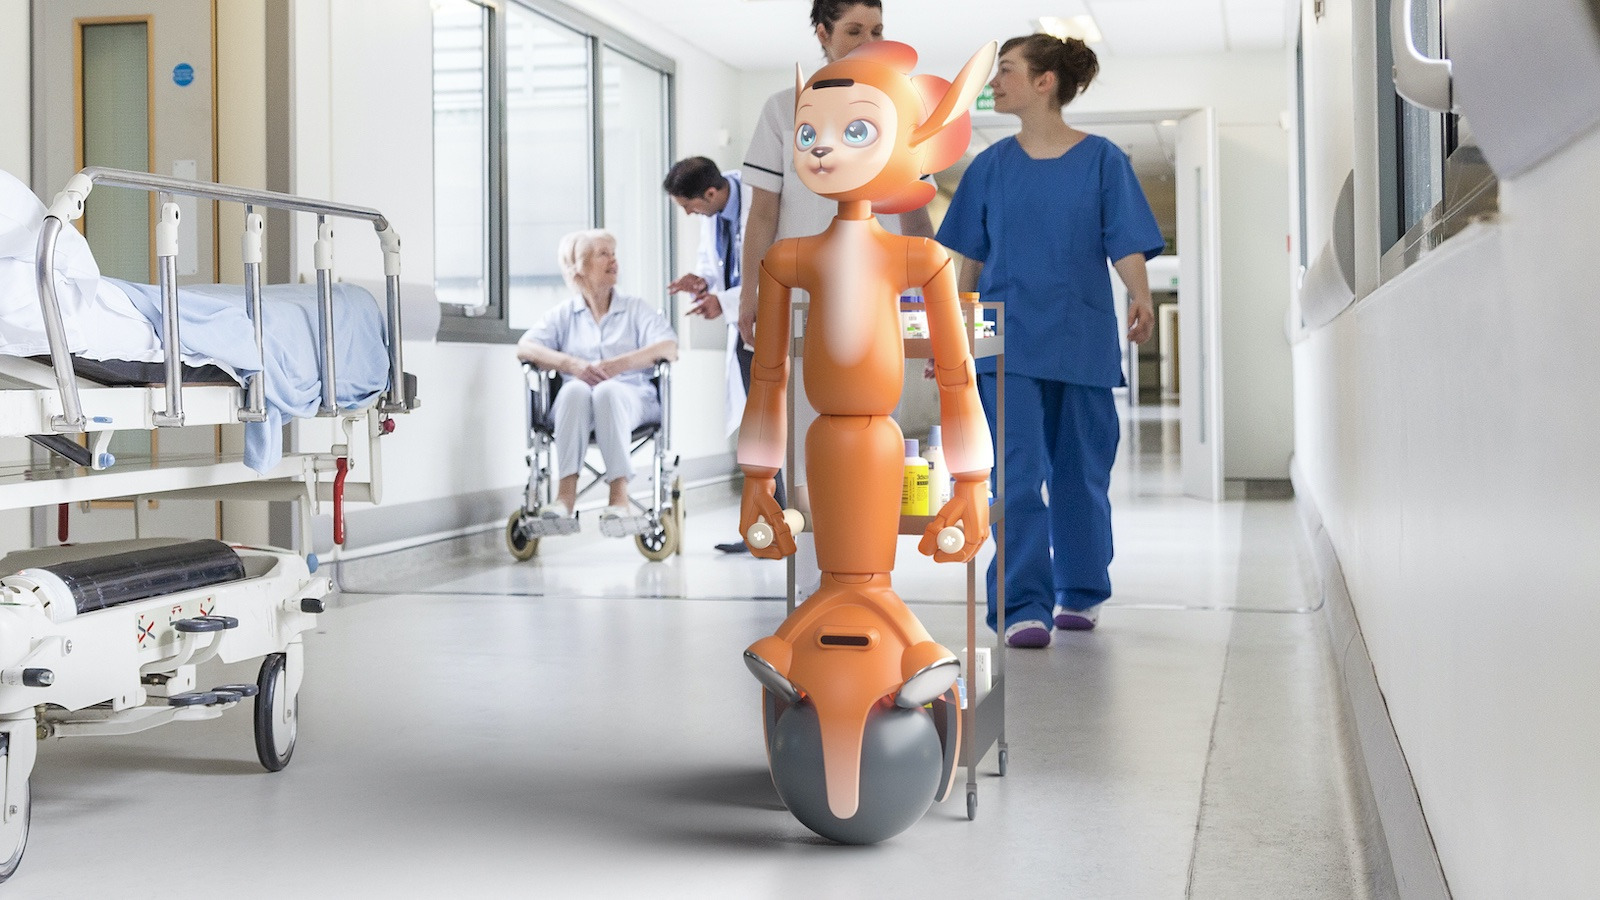
Le concept d’“embodied AI”, ou intelligence artificielle incarnée, est au cœur de l’approche d’Enchanted Tools. Ici, l’intelligence ne se limite pas à un logiciel distant ou abstrait : elle est directement liée au corps du robot, à ses capteurs, à ses mouvements et à l’environnement dans lequel il évolue. Le Mirokaï ne se contente pas de traiter de l’information, il la vit, en quelque sorte, à travers son interaction avec le monde réel.
Pour cela, il s’appuie sur une combinaison de technologies avancées qui lui permettent de dialoguer de manière fluide, de reconnaître la parole et les émotions dans plusieurs langues, mais aussi de comprendre ce qui se passe autour de lui grâce à des modèles croisant vision et langage. Il est capable d’identifier les visages dans le respect des contraintes réglementaires, de se déplacer de façon autonome en tenant compte des dynamiques humaines, et de manipuler des objets avec précision grâce à des systèmes pilotés par l’intelligence artificielle.
Tout cela permet au robot de percevoir, de comprendre et d’agir de manière pertinente dans des situations du quotidien, en s’adaptant au contexte réel plutôt qu’en exécutant des scénarios figés.
Une architecture prête pour l’aventure
L’approche d’Enchanted Tools se distingue par une volonté assumée de rester ancrée dans le réel. Plutôt que de s’appuyer sur une intelligence centralisée unique, l’entreprise fait le choix d’une architecture hybride, où plusieurs modèles spécialisés coexistent et coopèrent. Cette organisation permet au robot de gérer des tâches complexes en mobilisant, au bon moment, les briques les plus pertinentes. À mesure que la technologie évolue, cette approche converge vers un modèle fondation unifié pour la robotique, capable de structurer et d’orchestrer ces différentes compétences au sein d’un même système.
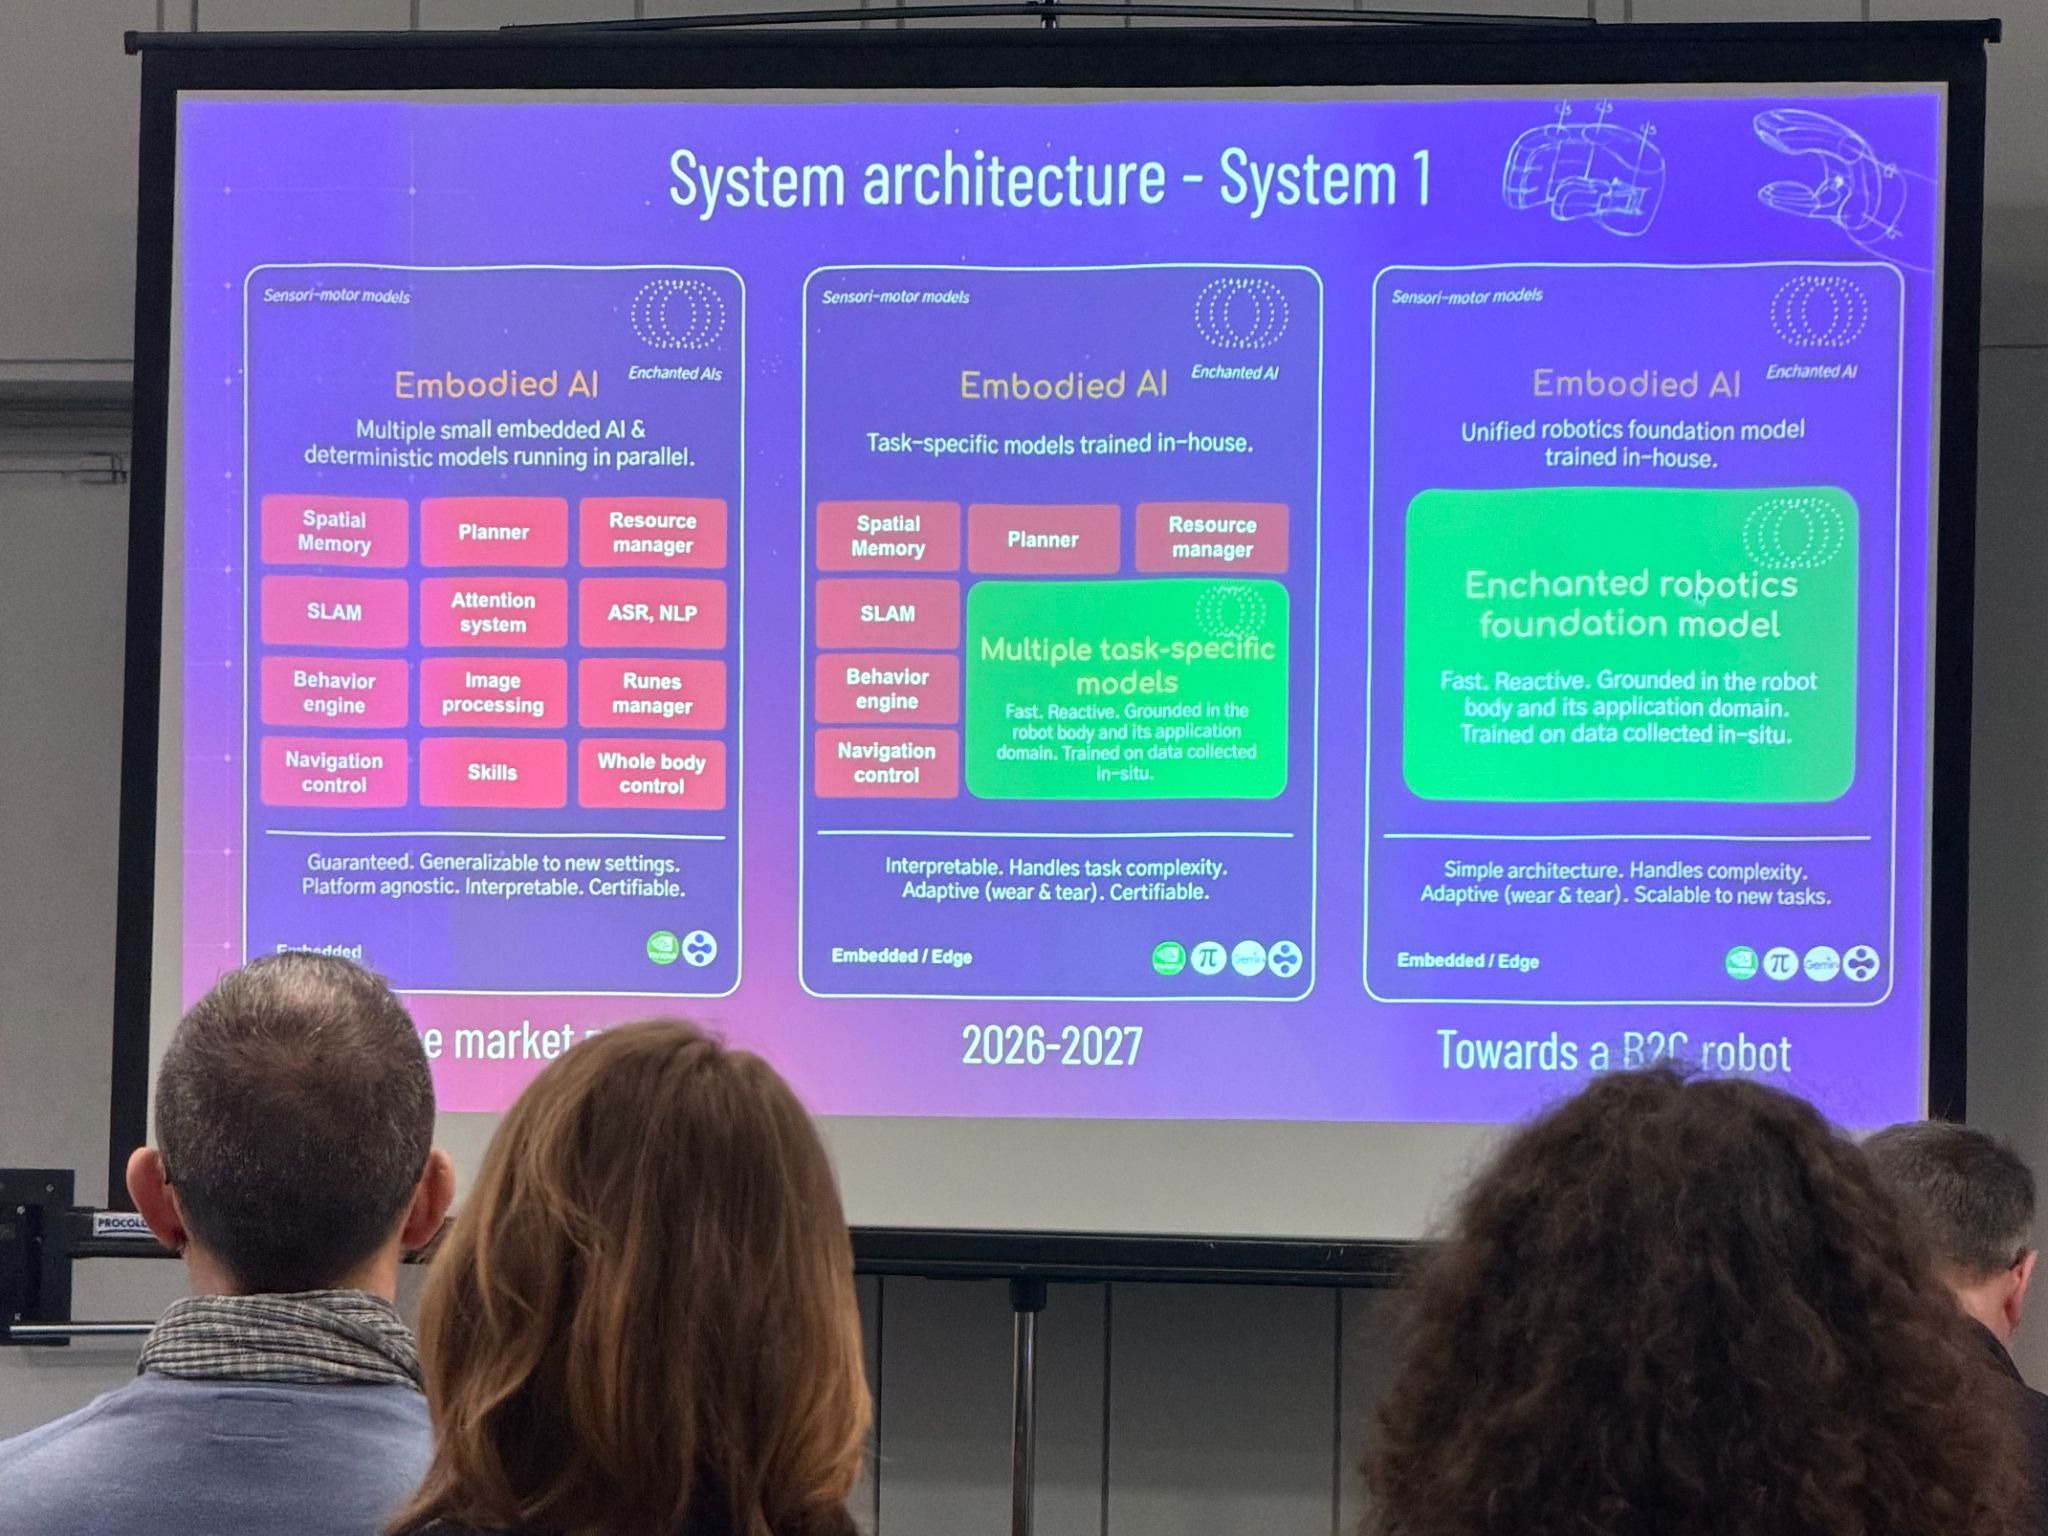
Présentation de Enchanted tools lors du Séminaire du Comité Robotique France à Global Industrie 2026.
Ce choix architectural répond à des contraintes très concrètes. Il s’agit à la fois de garantir une grande réactivité dans l’action, de permettre au robot de s’adapter à une diversité de situations, et de tirer parti des données collectées directement sur le terrain pour améliorer ses performances. Le Mirokaï apprend ainsi en interaction avec son environnement, dans des conditions proches de celles de son usage réel.
L’ensemble repose sur un fonctionnement embarqué, au plus près du robot. Ce traitement en edge computing limite les dépendances aux infrastructures externes, réduit la latence et renforce la confidentialité des données, tout en assurant une robustesse indispensable pour des applications en environnement humain.
> Interaction avec le Mirokaï lors de Global Industrie 2026 ©Comité Robotique France/TINTA
Sécurité, ergonomie et industrialisation
Dès sa conception, le Mirokaï a été pensé pour évoluer au contact direct des humains, dans des environnements où la sécurité ne peut souffrir aucun compromis. Cela se traduit par des choix techniques précis, comme l’utilisation d’actionneurs souples qui limitent les risques en cas d’interaction physique, mais aussi par une perception fine de son environnement grâce à un ensemble de capteurs capables de couvrir l’espace à 360°. Cette capacité à « voir » et à comprendre ce qui l’entoure lui permet de se déplacer de manière fluide, en s’adaptant aux flux et aux comportements humains, sans créer de rupture dans l’usage.
L’ergonomie joue également un rôle central. Le robot a été conçu pour être intuitif, lisible dans ses intentions et globalement rassurant dans sa présence. L’objectif est clair : faciliter son acceptation dans des lieux où la dimension humaine reste primordiale, comme les établissements de santé ou les espaces accueillant du public.
Au-delà du prototype, Enchanted Tools s’inscrit dans une logique d’industrialisation progressive. L’entreprise prépare une montée en production structurée, avec l’ambition de déployer plusieurs centaines de robots par an, en s’appuyant sur un écosystème industriel solide. Cette capacité à passer à l’échelle constitue une étape clé pour faire de la robotique humanoïde une réalité opérationnelle dans les années à venir.
Ils vécurent heureux avec les Mirokaï
Enchanted Tools défend une vision plus large de la robotique, où la machine ne se contente plus d’exécuter des tâches, mais devient une présence compréhensible et accessible. L’enjeu n’est plus uniquement de faire fonctionner un robot, mais de créer une relation avec lui, de le rendre lisible dans ses intentions et, d’une certaine manière, familier.
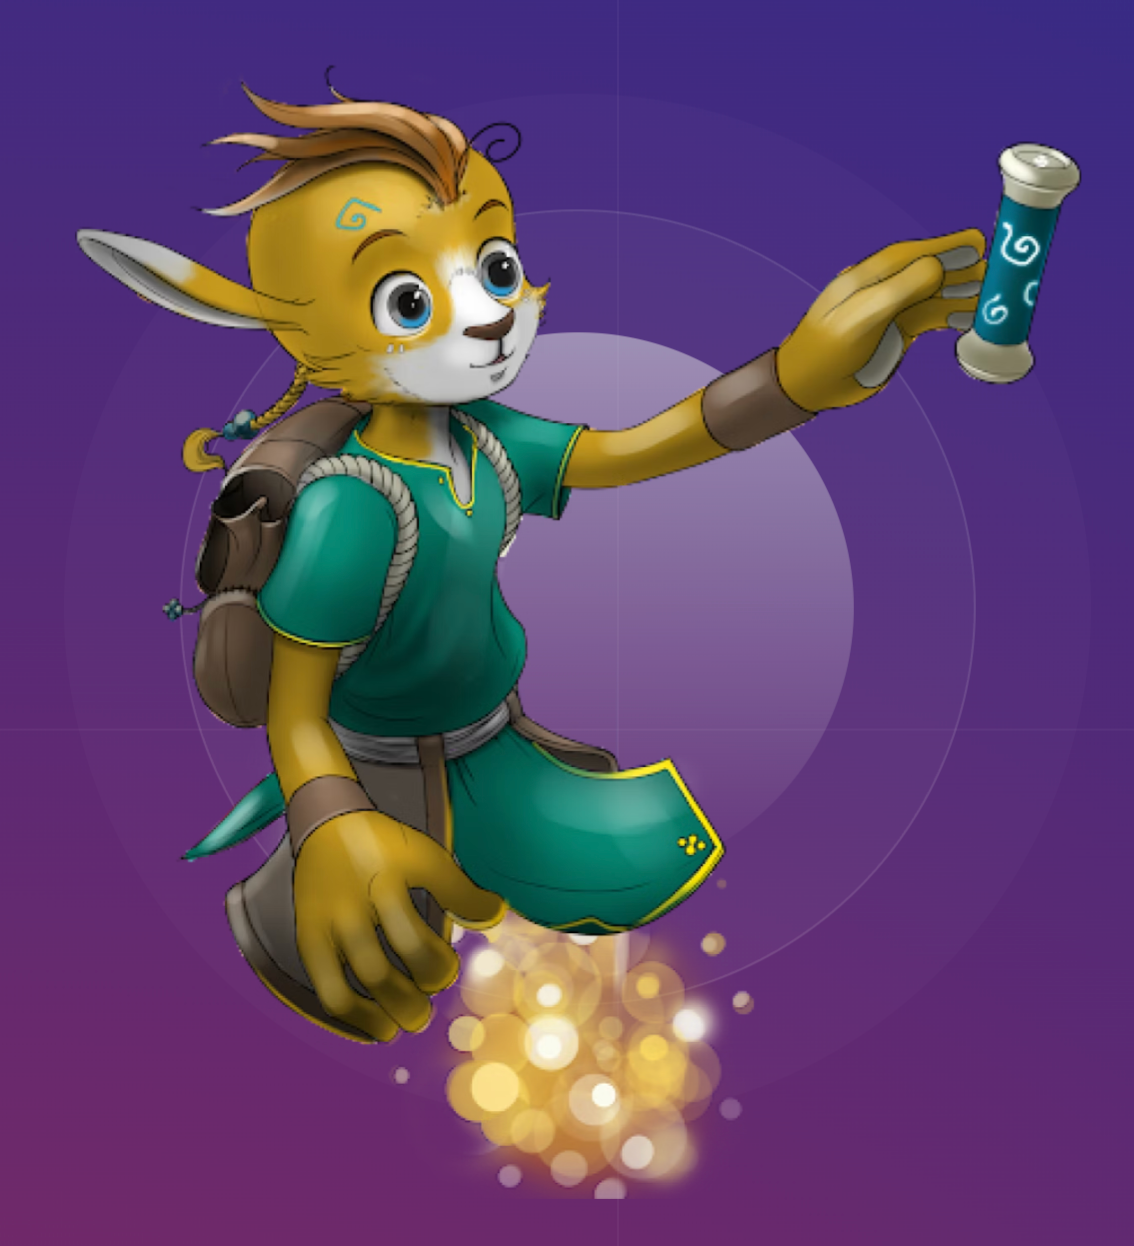
Character design d’un Mirokaï comme un personnage de jeu vidéo. ©Enchanted Tools
Pour y parvenir, l’entreprise développe un véritable univers narratif autour des Mirokaï. Chaque robot s’inscrit dans une histoire, avec une identité et une cohérence qui dépassent sa seule fonction. Ce travail sur l’imaginaire et le storytelling permet de transformer la perception que l’on peut avoir des robots, en les faisant passer d’outils techniques à partenaires d’interaction.
Cette approche ouvre des perspectives intéressantes pour l’acceptation sociale de la robotique, en particulier dans des contextes sensibles où la relation humaine est centrale. En rendant les robots plus intuitifs et plus attachants, Enchanted Tools contribue à poser les bases d’une cohabitation plus naturelle entre humains et machines.
Articles de la newsletter du Comité Robotique
Rubrique : Projet lauréat du Défi Transfert Robotique
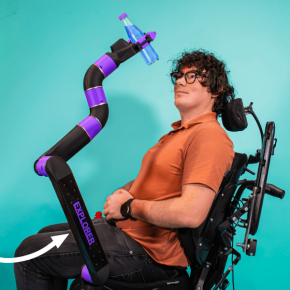
Lauréat du Défi « Transfert robotique » 2023, le projet EXTENDER ambitionne de développer de nouvelles interfaces de commande pour un bras robotique destiné aux personnes en situation de handicap. Porté par la start-up ORTHOPUS en collaboration avec plusieurs laboratoires de recherche et établissements de santé, ce projet illustre concrètement la manière dont la robotique peut répondre à des enjeux d’autonomie et d’inclusion.
Au cœur du projet se trouve l’ORTHOPUS Explorer, un bras robotique fixé sur un fauteuil roulant électrique. Doté de six articulations et de doigts robotisés, il doit permettre à ses utilisateurs d’effectuer des gestes du quotidien : appuyer sur un bouton d’ascenseur, ouvrir un robinet, attraper ou déplacer un objet, utiliser un peigne ou encore interagir avec leur environnement de façon plus autonome.
L’enjeu du projet EXTENDER ne repose cependant pas uniquement sur la mécanique du bras robotique, mais surtout sur la manière de le piloter. Les équipes travaillent ainsi au développement d’interfaces de commande personnalisables et adaptées aux capacités de chaque utilisateur : joystick, commande vocale, capteurs de mouvements ou encore solutions immersives utilisant la réalité virtuelle.
Pour répondre à ce défi, ORTHOPUS s’appuie sur un consortium pluridisciplinaire réunissant plusieurs acteurs majeurs de la recherche française en robotique : l’ISIR (Sorbonne Université/CNRS), le LAAS-CNRS et l’équipe-projet AUCTUS d’Inria Bordeaux. Deux établissements de santé participent également aux essais précliniques : l’ESEAN – APF France handicap à Nantes et l’Institut Pascal à Clermont-Ferrand. Le projet intègre aussi une dimension en sciences humaines et sociales grâce au CETCOPRA (Université Paris 1 Panthéon-Sorbonne), chargé d’analyser les usages et les enjeux sociotechniques liés à l’acceptation du dispositif.
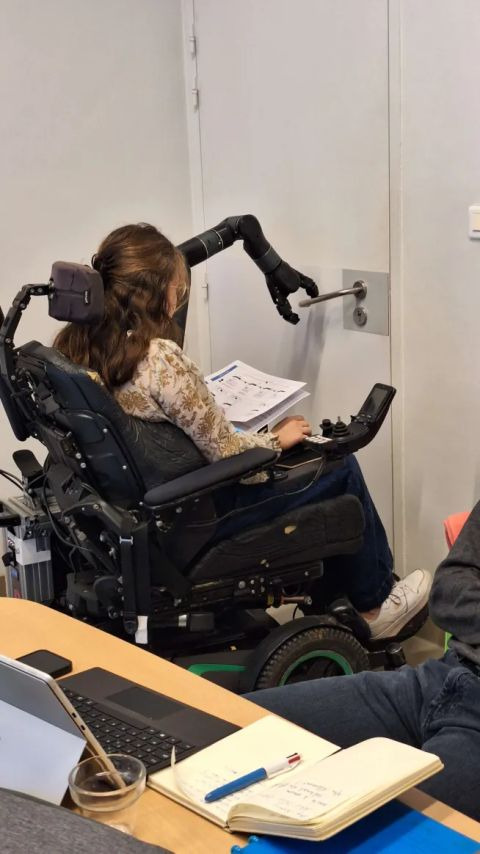
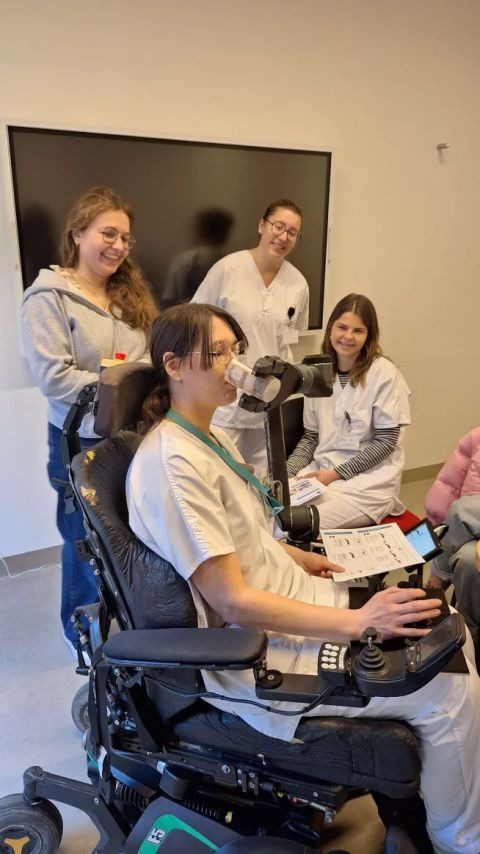
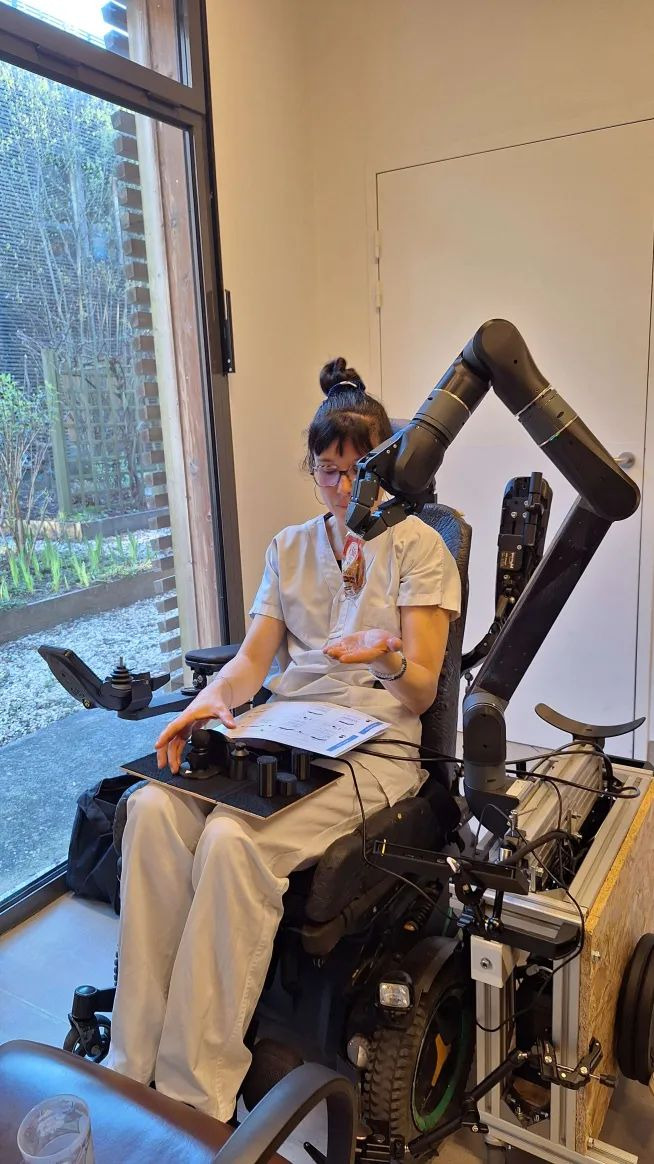
Photos d’un des premiers essais du bras robot dans un centre de santé spécialisé il y a quelques semaines.
Cette approche interdisciplinaire constitue l’une des spécificités d’EXTENDER. Les futurs utilisateurs, ainsi que des professionnels de santé comme des ergothérapeutes ou des spécialistes de médecine physique et de réadaptation, participent directement à la coconstruction de la solution. Les essais qui débutent actuellement dans les centres partenaires permettront d’évaluer l’ergonomie, le confort et l’intuitivité des différentes interfaces de commande développées par les roboticiens.
Les briques technologiques mobilisées dans EXTENDER proviennent en partie de travaux déjà développés dans des contextes industriels ou académiques. Elles doivent toutefois être adaptées à un usage particulièrement exigeant : permettre à une personne à mobilité très réduite de contrôler facilement un robot collaboratif installé sur un fauteuil roulant en mouvement.
À terme, les résultats de la phase de recherche seront transférés à ORTHOPUS afin d’engager l’industrialisation de l’ORTHOPUS Explorer et les démarches réglementaires nécessaires à sa mise sur le marché. À travers EXTENDER, les partenaires démontrent ainsi que la robotique peut devenir un véritable levier d’autonomie et d’inclusion, en plaçant les besoins des utilisateurs au cœur du développement technologique.