Articles
Articles de la newsletter du Comité Robotique
Rubrique : L'édito, par Philippe Bidaud
Les avancées des techniques de l’intelligence artificielle transforment en profondeur le développement des systèmes robotiques. Après avoir principalement contribué à améliorer les moyens de perception visuelle, la planification des tâches ou la commande des robots, l’IA intervient désormais à tous les niveaux de leur conception et de leur fonctionnement. Les progrès récents de l’IA générative, des modèles multimodaux, de l’apprentissage par renforcement des modèles de fondation et maintenant de l’IA agentique ouvrent la voie à des robots plus autonomes, adaptatifs et capables d’interagir avec des environnements complexes.
Cette dynamique est mondiale. Aux États-Unis, en Asie (en Chine principalement et en Corée) et plus marginalement en Europe, les investissements publics et privés, Google DeepMind, se multiplient pour maîtriser les technologies permettant de rapprocher intelligence artificielle et capacités physiques d’action. - les États-Unis restent très largement en tête pour les investissements privés en IA : près de 286 Md$ en 2025 (NVIDIA, Google/DeepMind, Amazon, Meta, Microsoft, Figure AI, Agility Robotics, Boston Dynamics, Skild AI, Physical Intelligence et Field AI), contre 12,4 Md$ pour la Chine selon le Stanford AI Index 2026)
La robotique devient ainsi l’un des terrains privilégiés du passage de l’IA « numérique » à une IA « physique ». La France dispose dans ce domaine d’atouts importants : un potentiel de recherche publique importants (en sciences de l’ingénieur et du numérique, un tissu d’entreprises et de start-up innovantes de premier plan, des acteurs industriels en optronique pour la perception , en systèmes embarqués, simulation numérique, etc. L’enjeu est en France de transformer ces compétences scientifiques et technologiques en offres technologiques différenciantes
Les dispositifs européens et nationaux offrent, à cet égard, un continuum de possibilités de soutien à l’innovation un environnement particulièrement favorable.
- Le PEPR Robotique constitue également un levier important pour rapprocher recherche amont, innovation technologique et applications industrielles. Les travaux consacrés notamment à la robotique organique illustrent l’ambition de faire émerger de nouvelles générations de robots capables d’interagir de manière plus fluide et adaptative avec leur environnement et avec l’humain.
- À l’échelle européenne, Horizon Europe constitue un autre espace majeur d’opportunités pour les entreprises françaises : Le Cluster 4 « Digital, Industry and Space » intègre explicitement l’intelligence artificielle et la robotique parmi ses priorités, avec des appels favorisant le développement de technologies et de plateformes robotiques intelligentes exploitant de manière extensive les technologies de l’IA.
- La seconde phase des European Digital Innovation Hubs (EDIH), soutenue par le programme Digital Europe, doit notamment contribuer à accélérer l’adoption de l’IA et des technologies numériques avancées par les PME et les entreprises de taille intermédiaire.
- En France, cette dynamique est complétée par les dispositifs de France 2030 opérés par Bpifrance. Le nouvel appel à projets « Défi Flagships » vise ainsi à favoriser les co-développements entre acteurs émergents et grands industriels pour concevoir et industrialiser des systèmes avancés et souverains destinés à la robotique, aux drones et aux machines intelligentes.
Ces différents dispositifs ne doivent pas être considérés isolément. Ils constituent les différentes composantes d’un continuum allant de la recherche exploratoire au transfert technologique, puis au développement de produits et à leur industrialisation. Pour les entreprises, ils représentent autant d’occasions de consolider leurs technologies, d'accéder à de nouvelles compétences et infrastructures, de construire des partenariats européens et de partager les risques associés aux phases de R&D. Cette newsletter a pour objectif de donner quelques repères sur cette dynamique par un éclairage sur les avancées scientifiques et technologiques de l’IA pour la robotique, les initiatives françaises et européennes, les nouveaux appels à projets ainsi que les opportunités de collaboration ouvertes aux entreprises.
Articles de la newsletter du Comité Robotique
Rubrique : Focus entreprise
Coordonner simultanément plus d’une centaine de robots mobiles, saisir des produits inconnus sans ordre de passage prédéfini ou usiner une grande pièce aéronautique malgré les déformations d’un robot sous effort : derrière ces trois applications se cachent des verrous technologiques très différents, mais un même enjeu. Il s’agit de permettre aux systèmes robotisés de mieux percevoir leur environnement, d’adapter leur comportement et de conserver leurs performances face aux aléas du monde réel.
Le groupe français d’ingénierie industrielle Fives participe à trois projets du Défi Transfert Robotique de France 2030 : DYNALOG, GRIP4ALL et PRECSIX. Portés par différentes entités du groupe et leurs partenaires scientifiques, ils explorent trois dimensions complémentaires de la robotique intelligente : la coordination de flottes, la manipulation adaptative et l’usinage de précision.
DYNALOG : coordonner plus d’une centaine de robots
Dans un entrepôt automatisé, augmenter le nombre de robots ne revient pas simplement à reproduire davantage de fois le même mouvement. À mesure que la flotte grandit, la répartition des missions, la gestion des trajectoires et l’anticipation des interactions deviennent considérablement plus complexes. Le projet DYNALOG, auquel participe Fives Xcella aux côtés de l’ONERA, de CESI LINEACT et du LS2N, vise à développer une architecture de planification et de supervision dynamique capable de gérer plus d’une centaine de robots autonomes évoluant à haute vitesse.
Le système doit non seulement attribuer les tâches et optimiser les déplacements, mais également modifier son organisation lorsqu’un événement rend le plan initial obsolète. Une panne, un obstacle, un ralentissement ou une variation soudaine du volume de commandes peuvent en effet provoquer des encombrements et affecter l’ensemble des opérations.
DYNALOG mobilise notamment des algorithmes de planification et de replanification, ainsi qu’un jumeau numérique reproduisant le comportement du système réel. Celui-ci permet de simuler différentes configurations, de tester les stratégies de supervision et d’évaluer leurs performances avant leur déploiement dans un environnement industriel.
Fives Xcella apporte au projet son expertise des systèmes automatisés de stockage et les cas d’usage nécessaires pour confronter ces développements scientifiques aux contraintes concrètes de l’intralogistique.
GRIP4ALL : reconnaître, saisir et empiler l’inconnu
Avec GRIP4ALL, l’intelligence ne se situe plus à l’échelle de l’entrepôt, mais au plus près des objets manipulés. Le projet, qui associe notamment Fives Syleps, l’équipe AUCTUS d’Inria Bordeaux, RoBioSS du CNRS et de l’Université de Poitiers et KMSD, développe un démonstrateur destiné à la palettisation de produits alimentaires frais sans ordonnancement préalable.
Dans une ligne industrielle conventionnelle, le robot manipule généralement des objets connus, présentés de manière répétitive à un emplacement déterminé. Ici, les produits peuvent varier par leur forme, leurs dimensions, leur poids, leur rigidité ou leur fragilité. Le robot doit donc analyser chaque situation avant de choisir son action.
GRIP4ALL combine plusieurs briques technologiques : reconnaissance des produits par apprentissage profond, estimation de leur position et de leur orientation, sélection de la prise, planification du mouvement et préhension adaptative. Des préhenseurs multidigitaux articulés doivent notamment permettre au robot de s’adapter à une plus grande variété d’objets.
Fives apporte son expertise de la préparation de commandes et de la construction de palettes. L’objectif est de développer des cellules robotisées configurables, capables d’automatiser des opérations dont la variabilité limite encore l’utilisation de solutions conventionnelles.
PRECSIX : transformer le robot en machine-outil
Le projet PRECSIX transpose cette recherche d’adaptation dans un autre environnement industriel : l’usinage de grandes pièces aéronautiques. Il réunit notamment Fives Machining, SIGMA Clermont, l’ESTIA à travers sa plateforme Compositadour et Figeac Aéro. Son ambition est d’améliorer la précision des trajectoires d’un robot polyarticulé à six axes lorsqu’il réalise une opération d’usinage sous effort. Plus flexible et potentiellement moins coûteux qu’une machine-outil dédiée, un robot industriel peut intervenir sur des pièces de grandes dimensions et s’adapter à différentes géométries. Sa structure est cependant moins rigide. Lorsque l’outil entre en contact avec la matière, les efforts de coupe peuvent entraîner de légères déformations du robot et faire dévier sa trajectoire.
PRECSIX cherche donc à caractériser, anticiper et compenser ces écarts afin de maintenir une précision compatible avec les exigences industrielles. Les travaux peuvent mobiliser des modèles numériques du comportement du robot, des systèmes de mesure et des méthodes de correction de trajectoire. Les réponses de Fives permettront ici de préciser la place exacte occupée par l’intelligence artificielle dans le dispositif.
L’un des cas d’usage envisagés concerne l’ébauche de grandes pièces aéronautiques, une étape durant laquelle une part très importante du bloc de matière initial est retirée. Réaliser cette opération au plus près du lieu où le matériau brut est produit permettrait de réduire la masse à transporter, de recycler plus facilement les copeaux et de réserver les machines-outils de haute précision aux opérations de finition.
De la recherche à l’atelier
DYNALOG, GRIP4ALL et PRECSIX interviennent à trois échelles différentes.
Dans DYNALOG, l’intelligence contribue à organiser collectivement les missions et les trajectoires d’une flotte complète. Dans GRIP4ALL, elle permet au robot de percevoir un produit, de sélectionner une prise et d’adapter son geste. Dans PRECSIX, les modèles et les systèmes de correction doivent lui permettre de conserver sa précision malgré les contraintes physiques exercées pendant l’usinage.
Ces projets partagent néanmoins une même ambition : transformer des avancées scientifiques en solutions suffisamment robustes, performantes et configurables pour répondre aux exigences de l’industrie. En réunissant laboratoires, industriels et intégrateurs, le Défi Transfert Robotique accompagne précisément le passage de la preuve de concept à l’application opérationnelle. À travers ces trois projets, Fives contribue ainsi à dessiner une robotique industrielle moins dépendante de situations entièrement prédéfinies, capable de mieux anticiper les aléas et d’adapter son action aux contraintes du terrain.
Articles de la newsletter du Comité Robotique
Rubrique : Echos de sciences
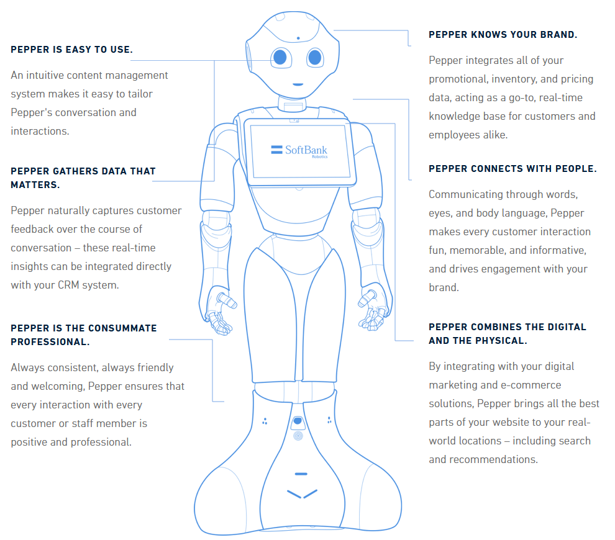
Crédit image : Issu du site de présentation de Pepper – Soft Bank
Ils commencent à frapper aux portes de nos maisons, de nos hôpitaux, de nos bureaux. Les robots humanoïdes se rapprochent de nous à pas comptés. Leur « intégration sociale » bute toutefois sur un obstacle : la confiance. Une étude internationale (cf. réf. fin de l’article), éclaire ce défi grâce à une approche en neurobiologie. Avec un verdict contre-intuitif : plus un robot est expressif, plus ses erreurs érodent la confiance qu’on lui accorde.
Les chercheurs ont soumis des participants à une interaction en face-à-face avec un robot humanoïde (PEPPER, cf. image), tout en mesurant leur activité cérébrale par spectroscopie proche infrarouge (fNIRS), leur taux d’ocytocine salivaire, leurs déclarations de confiance et leur degré d’influence comportementale. Le robot, tantôt animé (mouvements, inclinaisons de tête, intonations), tantôt statique, devait réaliser des tâches collaboratives. Parfois, il « commettait des erreurs » ; comprendre il violait les normes de coopération / communication traditionnellement admises.
L’erreur réduit mécaniquement la confiance et l’influence du robot
Mais l’effet est décuplé lorsque le robot est expressif. Dans ce cas, le cortex préfrontal des participants s’active bien plus fortement, et l’ocytocine – souvent présentée comme « l’hormone de l’attachement » – grimpe en flèche… pour mieux accompagner une défiance accrue. Loin de favoriser le lien, elle semble ici agir comme un signal de vigilance contextuelle : elle alerte l’humain que le partenaire mécanique a transgressé une règle implicite.
C’est un résultat inattendu donc riche d’enseignements. En effet, les concepteurs de robots sociaux cherchent à les doter d’une plus grande expressivité, afin de renforcer l’engagement et la fluidité des échanges. Mais attention, nous apprend cette étude : un robot « trop humain » dans ses manières, rend ses erreurs plus saillantes, plus perturbantes. L’écart entre l’attente (un partenaire compétent) et la réalité (une faute) crée un choc émotionnel et cognitif que le cerveau traite comme une menace potentielle. La confiance, déjà fragile, s’effondre alors plus nettement.
La recommandation des auteurs porte alors sur l’arbitrage de conception suivant : gagner en expressivité, c’est aussi prendre le risque de perdre en crédibilité en cas de défaillance – comprendre de non-alignement parfait avec les normes habituelles de coopération. Pour les ingénieurs, cela implique de calibrer finement les comportements non verbaux du robot en fonction du contexte. On imagine qu’un robot médical aura intérêt à être aussi sobre que possible, alors qu’un robot ‘compagnon’ domestique pourra peut-être être un peu plus expressif.
La leçon est précieuse pour concevoir ces humanoïdes, dont les prévisions nous disent qu’ils seront très nombreux autour de nous – jusqu’à 2 robots par actifs d’ici 20 ans ! : ces machines ne doivent pas être conçues comme « plus humaines » mais simplement plus fiables. Le robot qui sourit trop paiera cher ses faux pas.
Référence : Topoglu, Y., Krueger, F., Joshi, S., Rothstein, N., Franke, A. A., Li, X., Gratch, J., de Visser, E. J., & Ayaz, H., 2026, Science Robotics, Vol 11, Issue 11, 29 juillet.
Articles de la newsletter du Comité Robotique
Rubrique : Dossier thématique
Images, mouvements, phénomènes physiques ou séquences d’événements : les données synthétiques enrichissent l’apprentissage des robots. Pour être utiles, elles doivent toutefois représenter les situations réelles avec une diversité et une fidélité adaptées aux usages.
Des données fabriquées, des usages bien réels
Les données synthétiques sont générées par des programmes informatiques pour compléter ou remplacer des données réelles. Elles peuvent prendre la forme d’images, de vidéos, de sons, de phénomènes physiques ou de séquences d’événements, et servir à entraîner des modèles d’apprentissage automatique.
Associées aux données réelles, elles peuvent contribuer à protéger les informations sensibles, à atténuer les biais ou à fournir des données impossibles à collecter.
La simulation permet également de maîtriser leur diversité et leur qualité. Elle peut, par exemple, générer différents environnements intérieurs ou extérieurs pour l’apprentissage de la navigation des véhicules autonomes.
Le réalisme ne se juge pas seulement à l’œil
Une question centrale demeure : dans quelle mesure ces données reflètent-elles le monde réel ?
Leur évaluation doit prendre en compte leur représentativité, leur nouveauté, leur réalisme, leur diversité et leur cohérence avec les données d’origine. Plusieurs mesures peuvent être mobilisées : la log-vraisemblance négative (NLL), la log-vraisemblance moyenne (ALL) ou la divergence moyenne maximale (MMD).
D’autres indicateurs dépendent des architectures ou des domaines concernés, comme le score d’Inception (IS), fondé sur un classificateur pour évaluer des images synthétiques. Leur usage doit être adapté aux modèles d’IA générative considérés.
Le jumeau numérique, terrain d’entraînement
La génération de données repose sur un environnement de simulation, ou jumeau numérique, utilisé pour entraîner les modèles d’IA et évaluer leurs performances. Il doit refléter la variabilité des situations rencontrées au cours des opérations.
Produire de nombreuses simulations dans un temps limité conduit souvent à recourir à des modèles d’ordre réduit qui conservent les principes physiques nécessaires. Une autre approche associe des modèles physiques à des modèles fondés sur des données issues de capteurs, d’objets connectés et d’autres sources, afin de représenter une partie de la dynamique du système.
Accélérer les calculs sans oublier la physique
L’apprentissage profond offre des possibilités de reconnaître des modèles complexes et de reproduire des dynamiques non linéaires. Ces modèles peuvent être plus rapides que les solveurs numériques classiques, parfois de plusieurs ordres de grandeur, notamment parce qu’ils peuvent utiliser des pas d’espace ou de temps plus grands.
Leurs prédictions ne respectent cependant pas nécessairement les lois de la physique et ne généralisent pas toujours correctement les phénomènes.
L’apprentissage guidé par la physique vise à répondre à cette difficulté. Il peut aider à résoudre les équations ou contraindre l’apprentissage à intégrer certaines lois, notamment grâce aux réseaux neuronaux informés par la physique, les PINN, ou à une régularisation adaptée de la fonction de perte. Ces approches hybrides permettent de développer des simulations de processus complexes et des représentations réalistes de la physique.
IA et automatique ont des choses à se dire
Une intégration plus étroite de l’apprentissage automatique, des jumeaux numériques et de l’expertise humaine pourrait améliorer le pilotage et le contrôle des systèmes physiques.
L’IA apporte des méthodes pour modéliser les phénomènes complexes, apprendre et identifier des paramètres, optimiser les commandes ou planifier des trajectoires. L’automatique contribue à l’étude des boucles fermées associant l’IA aux procédés physiques, à la compréhension des processus d’apprentissage, à la certification de l’IA et au développement de commandes fondées sur les données.
Associer données, modèles et connaissances constitue ainsi une piste pour rapprocher l’entraînement virtuel du fonctionnement réel des robots.
Articles de la newsletter du Comité Robotique
Rubrique : Dossier thématique
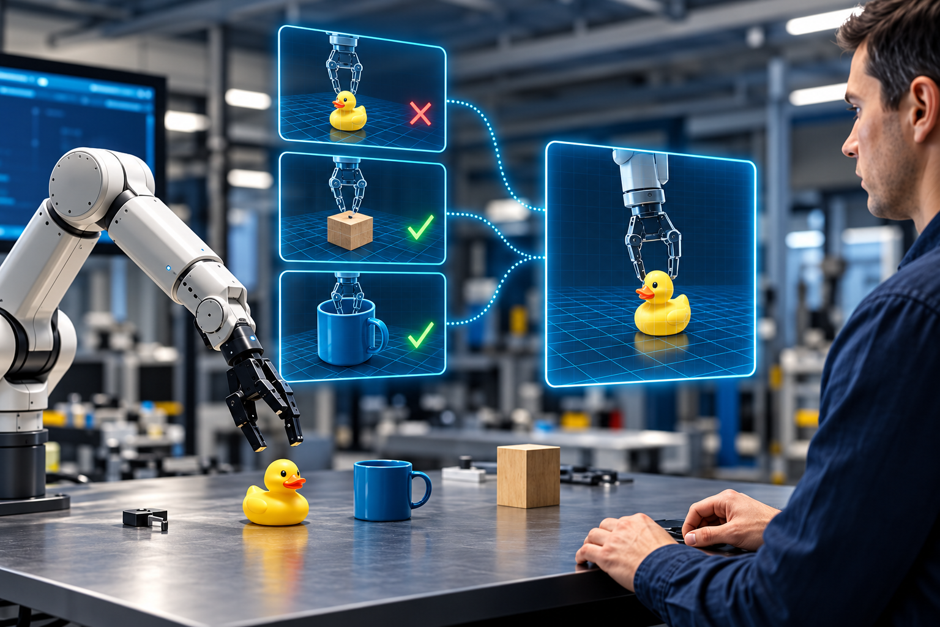
L’intelligence artificielle accompagne depuis longtemps la commande des robots. L’apprentissage profond et les modèles vision-langage-action ouvrent aujourd’hui de nouvelles possibilités, mais posent un défi central : adapter les comportements sans compromettre les garanties de stabilité, de robustesse et de performance.
L’IA aux commandes, une histoire déjà ancienne
L’application de l’IA aux boucles de commande des systèmes robotiques n’est pas récente. L’IA symbolique intervient notamment dans la planification et la supervision. L’apprentissage de paramètres, de modèles, de formes ou de cartes facilite, quant à lui, l’élaboration des lois de commande.
Ces méthodes sont particulièrement utiles lorsque la construction d’un modèle du système est difficile, faute de données, en raison de sa variabilité ou de la complexité de sa dynamique. Elles permettent notamment des commandes « orientées tâche », qui adaptent le comportement du robot à partir des informations extraites de ses capteurs.
L’IA contribue ainsi à l’analyse, à l’estimation, à l’identification, à la commande et au diagnostic de systèmes complexes, non linéaires, incertains ou évolutifs dans le temps. Elle peut simplifier l’élaboration de la commande et la rendre plus robuste et autonome.
Des flux de travail fondés sur l’IA agentique sont également étudiés pour rationaliser l’identification des paramètres de systèmes d’équations différentielles ordinaires complexes, en mobilisant la différenciation automatique et des méthodes d’optimisation avancées.
Une image en entrée, un comportement en sortie
L’apprentissage par renforcement profond a montré qu’il était possible d’apprendre des comportements à partir d’images de la scène, sans définir manuellement les espaces d’état.
Mais ces contrôleurs restent généralement difficiles à réutiliser pour d’autres tâches. Ils associent étroitement la perception des informations pertinentes et la prédiction de la performance des actions.
Leur généralisation constitue donc un axe de développement, notamment grâce aux modèles de fondation et à des environnements simulés qui diversifient les données d’apprentissage. Une piste consiste à pré-entraîner, dans un simulateur à faible fidélité, un espace d’actions latent relativement indépendant de la tâche, afin de faciliter ensuite l’apprentissage par renforcement en conditions réelles pour des applications complexes.
Voir, comprendre la consigne et agir
Les premiers usages des modèles de fondation en robotique ont exploité des modèles de vision et de langage existants, en tirant parti de l’apprentissage en contexte. Ils permettent de combiner des indications visuelles, tactiles, textuelles ou verbales pour préciser une tâche de manipulation ou de navigation.
Des bases de données spécialement consacrées à la robotique ont ensuite été constituées à partir de robots en fonctionnement et de démonstrations humaines. Elles permettent d’entraîner de bout en bout des modèles « vision-langage-action », ou VLA, qui associent perception et action. Ces modèles peuvent contribuer à définir les objectifs de planification, les récompenses, les coûts et les possibilités de contrôle. Ils visent une généralisation entre les tâches, les objets, les environnements et les instructions, avec moins de réentraînement spécifique.
Leur transposition entre robots de morphologies différentes reste toutefois difficile. L’enjeu ne consiste pas à imposer un format d’action unique, mais à transformer une représentation associant perception et langage en une commande adaptée au système physique concerné.
À quel étage placer l’intelligence ?
Une question centrale porte sur le niveau de perception et de contrôle auquel les VLA doivent intervenir. Ils peuvent s’appuyer sur des fonctions de contrôle de plus haut niveau, qui intègrent déjà les lois de coordination et les contraintes physiques du robot, ou sur des représentations conjointes de la perception et de l’action, telles que celles désignées par TEC.
L’ajout de contraintes pendant l’apprentissage permet également de concevoir des contrôleurs assortis de garanties de stabilité, de performance et de robustesse, tout en réduisant la quantité de données à collecter.
D’autres défis demeurent : représenter le temps, raisonner sur les événements, gérer leur caractère asynchrone et effectuer les calculs dans un délai imparti. L’explicabilité, la vérification, la validation des algorithmes et leur intégration à des calculateurs en temps réel restent, elles aussi, essentielles pour passer de l’apprentissage à la commande opérationnelle.
Lien vers la suite de notre dossier (article 3)
Articles de la newsletter du Comité Robotique
Rubrique : Dossier thématique
Percevoir, comprendre, prédire et agir : appliquée à la robotique, l’IA physique associe une intelligence capable d’interagir avec le monde réel à des modèles qui en capturent les contraintes. Deux dimensions complémentaires pour développer des robots plus autonomes et adaptatifs.
« Physical », bien plus qu’une question de matériel
L’expression « Physical AI for Robotics » dépasse la simple intégration de composants d’intelligence artificielle dans certaines fonctions d’un robot. Elle désigne les méthodes permettant à un système autonome de percevoir, modéliser, comprendre, prédire et exploiter les propriétés du monde physique afin d’interagir avec lui de manière sûre, robuste et efficace.
Cette intelligence est « incarnée » dans un système physique : un robot mobile, un bras manipulateur, un drone ou un véhicule autonome. À partir des informations provenant de ses capteurs, elle contribue à comprendre une scène, à raisonner sur les actions possibles, à planifier des mouvements, à interagir avec des objets et des humains, ou à apprendre de nouvelles compétences.
Ces fonctions peuvent être rapprochées de celles des zones corticales du système nerveux central humain. Le qualificatif « physique » souligne ici que l’IA est intégrée à un agent capable de percevoir et d’agir dans le monde réel.
Apprendre en mettant la main à la tâche
Associer la perception à des moyens d’action ouvre des possibilités d’apprentissage interactif, notamment par le renforcement. La perception multimodale, embarquée sur un système mobile ou intégrée à un dispositif de manipulation, permet au robot d’explorer son environnement et d’interagir avec celui-ci.
Cette association contribue au développement de capacités cognitives avancées : perception des environnements, compréhension des scènes et raisonnement sur des tâches ancrées dans la réalité physique.
La robotique offre ainsi à l’IA un terrain d’exploration autonome et de confrontation au monde physique, ce qui contribue au développement des fonctions cognitives de l’IA agentique.
Un corps pour agir, des modèles pour anticiper
L’IA physique recouvre également l’apprentissage ou l’intégration des lois qui régissent le comportement des systèmes et de leur environnement. Ces modèles peuvent représenter la dynamique du robot lui-même ou ses interactions physiques avec son environnement.
Ils servent à améliorer la prédiction, la planification, le contrôle et l’adaptation des activités de mobilité, de manipulation ou de perception. L’IA peut ainsi exploiter une représentation du monde physique pour adapter les actions du système aux changements.
Deux piliers apparaissent donc indissociables : l’IA incarnée, intégrée à un agent qui perçoit et agit, et l’IA de modélisation physique, qui modélise le comportement des systèmes et de leur environnement.
De la carte à la décision
Les progrès de l’IA agentique, de la perception sémantique, de l’apprentissage multimodal et des modèles de fondation incarnés permettent aux agents autonomes de dépasser la cartographie passive. Ils ouvrent la voie à une prise de décision tenant compte du contexte et à une navigation orientée vers un objectif.
Le SLAM, qui associe localisation et cartographie, évolue ainsi vers un modèle spatial du monde, mobilisable pour la perception, la mémoire, le raisonnement et la prise de décision autonome.
Dans cette vision élargie, les robots ne se contentent plus d’exécuter des commandes : ils développent une représentation du monde physique, en prennent en compte les contraintes et adaptent leur comportement. Cette convergence entre l'intelligence incarnée et la modélisation physique constitue une orientation majeure de la robotique autonome.
Articles de la newsletter du Comité Robotique
Rubrique : Focus entreprise
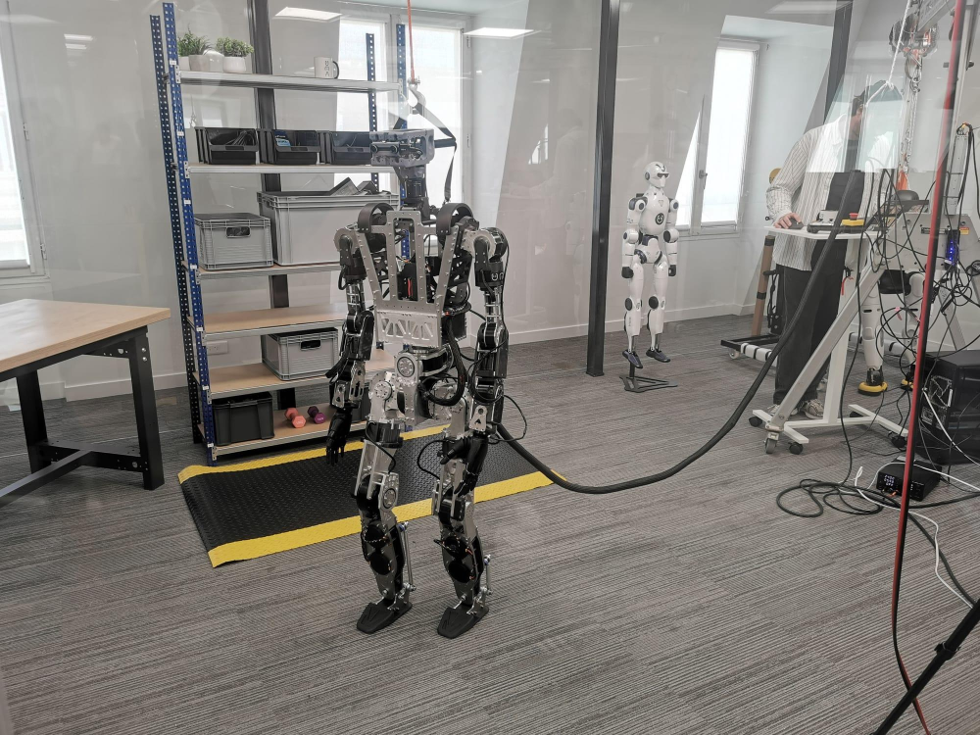
Comprendre leur environnement, apprendre de nouvelles tâches et s’adapter aux situations : c’est l’ambition d’UMA, une jeune entreprise européenne qui associe la robotique et l’intelligence artificielle physique. Avec Northstar, son prototype humanoïde dévoilé en juillet 2026, elle pose une première pierre vers une gamme de robots généralistes.
Une équipe parisienne, une ambition européenne
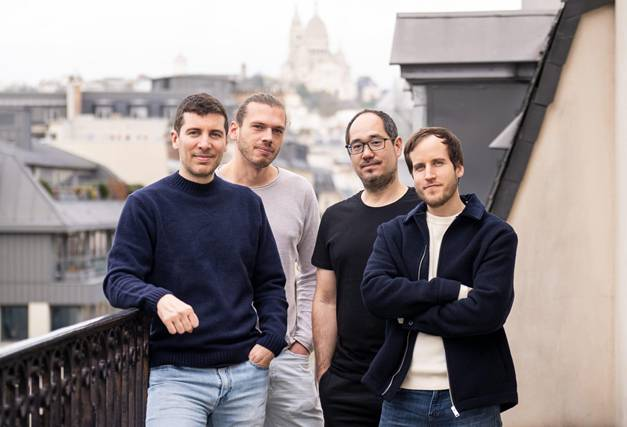
Créée en 2025 à Paris, UMA, pour Universal Mechanical Assistant, réunit une équipe issue notamment de Tesla, Google/DeepMind et Hugging Face.
L’entreprise veut développer une nouvelle génération de robots intelligents capables de comprendre leur environnement physique, d’apprendre de nouvelles tâches et de s’adapter à des situations variées. L’objectif est de rendre la robotique plus polyvalente et plus facilement déployable dans les environnements réels.
Son robot Northstar a été dévoilé le 7 juillet 2026, lors du Machina Summit organisé à Station F.
Montrer le geste pour apprendre la tâche
L’offre technologique d’UMA repose sur une intégration étroite de l’intelligence artificielle, de la robotique et de l’apprentissage par interaction avec le monde physique. L’entreprise développe notamment des architectures d’IA permettant aux robots d’apprendre des tâches à partir de démonstrations humaines, puis de les améliorer en temps réel, sans nécessiter une programmation spécifique de chaque mouvement.
Baptisée « Real-Time Learning », cette approche constitue une brique centrale de sa stratégie. Elle vise à donner aux robots une capacité de généralisation et d’adaptation aux variations des environnements industriels.
Anticiper avant d’agir
Les architectures développées par UMA doivent également permettre aux robots de planifier des activités en interaction avec leur environnement, sur différents horizons temporels. Par la prédiction, elles visent à évaluer si un objectif est atteignable, mais aussi à apprécier la dangerosité des activités envisagées, voire leur caractère néfaste.
Deux bras, plusieurs terrains de jeu
À terme, UMA ambitionne de proposer une gamme de robots généralistes combinant mobilité, manipulation et intelligence embarquée. Deux grandes catégories sont envisagées. La première rassemble des robots mobiles à deux bras, destinés notamment aux entrepôts, à la logistique et aux opérations d’assemblage. La seconde concerne des robots humanoïdes polyvalents, capables d’évoluer dans des environnements conçus pour l’être humain et d’utiliser les infrastructures et les outils existants.
Le prototype humanoïde présenté en juillet 2026 constitue une première étape vers cette offre.
À plus long terme, UMA vise à faire émerger une plateforme européenne de robotique généraliste, capable de produire des robots légers, robustes, sûrs et compétitifs. Leur intelligence pourrait être continuellement améliorée par l’expérience.
L’ambition dépasse la commercialisation d’un robot humanoïde : UMA souhaite construire une nouvelle génération de machines capables d’apprendre, de s’adapter et de collaborer avec les humains. Avec cette démarche, l’entreprise entend contribuer à la réindustrialisation européenne et élargir les capacités humaines plutôt que simplement remplacer le travail humain.
Une plateforme qui apprend avec l’expérience
généraliste, capable de produire des robots légers, robustes, sûrs et compétitifs. Leur intelligence pourrait être continuellement améliorée par l’expérience. L’ambition dépasse la commercialisation d’un robot humanoïde : UMA souhaite construire une nouvelle génération de machines capables d’apprendre, de s’adapter et de collaborer avec les humains. Avec cette démarche, l’entreprise entend contribuer à la réindustrialisation européenne et élargir les capacités humaines plutôt que simplement remplacer le travail humain.
Articles de la newsletter du Comité Robotique
Rubrique : Projet lauréat du Défi Transfert Robotique
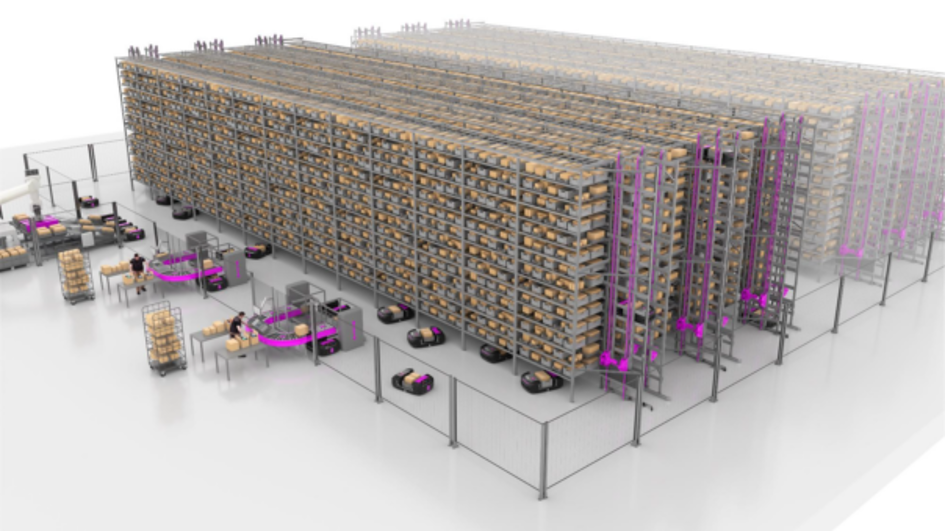
Comment coordonner une centaine de robots mobiles dans un entrepôt, tout en améliorant la cadence et la résilience des opérations ? Le projet Défi Transfert DYNALOG développe une architecture de planification et de supervision des missions pour relever ce défi de l’intralogistique automatisée.
Des robots qui prennent de la hauteur
Dans un secteur en croissance rapide, les entrepôts doivent répondre à des exigences de polyvalence, de performance et d’adaptabilité. Les solutions reposant sur des robots mobiles autonomes connaissent ainsi un essor important.
Fives Xcella conçoit une solution originale fondée sur les robots mobiles Xinius. Capables de circuler au sol en se déplaçant sous le stock, ils évoluent également dans les rayonnages pour récupérer les colis stockés. Pour accéder aux différents niveaux de l’entrepôt, ils empruntent les systèmes Xcalators, conçus pour les élever.
Le projet DYNALOG, pour *DYNAmic mission planning and supervision architecture for a large-scale intraLOGistics robotic system*, vise à exploiter une grande flotte comptant une centaine de robots. L’enjeu est de résoudre les défis de planification et de supervision des missions, tout en intégrant l’évolutivité de la solution et en augmentant la cadence ainsi que la résilience des opérations.
Pour y parvenir, DYNALOG propose d’adapter au contexte des entrepôts intralogistiques les algorithmes actuels de planification de missions multi-robots et de contrôle d’exécution coordonné.
De la recherche aux rayonnages
La solution logicielle développée dans le cadre de DYNALOG est issue des recherches des partenaires académiques du projet. Son intégration sur le système réel repose sur le middleware ROS, afin de permettre à l’architecture de s’exécuter de manière transparente aussi bien sur le simulateur robotique que sur les robots réels.
Cette architecture sera implémentée pour évaluer les apports des solutions développées par rapport aux solutions actuelles.
Quatre partenaires pour faire avancer la flotte
Coordonné par l’ONERA, au sein de son département DTIS, le consortium réunit LINEACT (CESI), l’université de Nantes à travers le laboratoire LS2N, et Xcella, filiale du groupe Fives.
Fives Xcella est l’industriel dont les solutions matérielles et logicielles de stockage automatisé sont concernées par les avancées des différentes briques technologiques du Défi Transfert.
Le LS2N mobilise ses compétences en sciences du numérique pour répondre aux enjeux techniques et sociétaux de ces systèmes intralogistiques à grande échelle. LINEACT (CESI) apporte des travaux complémentaires dans la gestion robotisée des processus industriels. L’ONERA (DTIS) contribue notamment par ses recherches sur les algorithmes de planification fondés sur des techniques multi-agents.
Quatre briques pour orchestrer le mouvement
L’architecture décisionnelle de DYNALOG s’articule autour de quatre modules fonctionnels, qui interviennent de l’organisation des flux à la supervision des déplacements.
Stocker au bon endroit, sortir dans le bon ordre
La brique d’ordonnancement organise les flux entrants et sortants du système de stockage. Elle s’appuie sur une séquence horodatée d’entrée de palettes de produits homogènes par lots et sur une séquence de produits à sortir pour composer des palettes hétérogènes.
Elle optimise le choix des emplacements de stockage ainsi que l’ordre des missions d’entrée et de sortie confiées aux robots Xinius. L’objectif est de maximiser le taux de remplissage du stock tout en garantissant un débit d’entrée et de sortie maximal.
À chaque robot sa mission
À partir d’un ensemble ordonné de missions d’entrée et de sortie de bacs, la brique d’allocation attribue les missions aux robots selon leur état : position, niveau de batterie et missions déjà allouées. Elle vise à maximiser les débits, notamment grâce à des cycles combinant entrée et sortie, tout en garantissant l’ordonnancement nécessaire à la composition des palettes en sortie.
Des trajectoires sans se marcher sur les roues
Une fois les missions attribuées, la brique de planification détermine les trajectoires sans collisions selon une approche de *Multi-Agent Path Finding*. Elle tient compte des capacités cinétiques des robots et garantit le respect des contraintes de capacité des sous-systèmes, notamment les Xcalators et le nombre de robots par rayonnage, ainsi que de la séquence de sortie des bacs.
Garder le cap, même face aux aléas
La brique de supervision intervient à deux niveaux. Elle gère d’abord l’exécution coordonnée des trajectoires des Xinius et surveille les écarts par rapport aux plans attribués à chaque robot : risques de collision, retards liés aux incertitudes de déplacement, gestion des Xcalators et des stations de prélèvement et de dépose de bacs. Elle assure également l’orchestration de la couche délibérative. En cas d’aléas, elle fait appel aux fonctions de replanification des trois autres briques.
Coordinateur du projet en phase 1 : Christophe Grand, ONERA/DTIS
Articles de la newsletter du Comité Robotique
Rubrique : Actualités
Crédit photo : Issue de la "Factsheet" de la Charte.
Le 29 juillet, la Commission européenne a adopté une charte visant à simplifier et accélérer l'accès des entreprises, en particulier des start-up et PME, aux infrastructures de recherche et de technologie de pointe en Europe. L'initiative s'inscrit dans la stratégie européenne en faveur des start-up et des scale-up ; son objectif est de contribuer à réduire le délai entre l'idée et la mise sur le marché. Dans le domaine de la robotique, ce maillon apparait à la fois crucial et, pour le moment, singulièrement sous-exploité. Gageons que l’adhésion active des infrastructures de recherche et de technologie à la charte, et la publicité qui pourra en être faite, favoriseront des contacts fructueux pour l’écosystème européen de la robotique.
Vous retrouverez très bientôt sur le site du Comité robotique France les principales infrastructures du domaine, leur focus principal, leur localisation/ tutelles et modalités d’accès.
Les principes d’un accès facilité
Les infrastructures sont tout d’abord invitées à fournir des informations précises, actualisées et complètes sur la portée, la performance et la disponibilité de leurs services. Les entreprises, notamment les plus petites qui ne disposent pas de ressources importantes pour naviguer dans des accords complexes, doivent ainsi pouvoir faire des choix éclairés. Afin de favoriser la confiance et la comparabilité entre les prestataires, les services fournis doivent être conformes aux spécifications et aux critères de qualité communiqués.
Elles doivent ensuite adopter des procédures transparentes et rapides, avec des contrats définissant clairement les rôles, responsabilités et attentes de toutes les parties
Enfin, les infrastructures adhérentes à la charte fournissent des orientations claires sur la gestion des actifs intellectuels et la propriété des droits découlant des collaborations. Des accords de confidentialité et des protocoles sécurisés de traitement des données doivent être mises en place pour protéger les données clés des utilisateurs.
Les infrastructures numériques, dont celles pour la robotique et l’IA
La charte s’adresse à toutes les installations qui fournissent des ressources et des services utilisés par les communautés de recherche pour mener leurs travaux et favoriser l'innovation. Dans le domaine du numérique et de l'intelligence artificielle appliquée à la robotique, plusieurs infrastructures peuvent être citées ici comme pertinentes.
L'European Open Science Cloud (EOSC) constitue une infrastructure virtuelle ; l’EOSC se veut un écosystème opérationnel, ouvert et respectant les principes FAIR (facile à trouver, accessible, interopérable et réutilisable) pour les données de recherche. Le programme de travail Horizon Europe 2026-2027 prévoit d'ailleurs des appels à projets spécifiques pour "renforcer le potentiel de l'EOSC pour la valorisation des connaissances et la collaboration industrie-académie".
Au sein du programme de travail Horizon Europe, est promue "une nouvelle génération d'instruments, d'outils, de méthodes scientifiques et de solutions numériques avancées", qui couvre les développements en IA et robotique. On peut citer le réseau euROBIN (EU ROBotics and AI Network), coordonné par le DLR en Allemagne, qui regroupe 31 partenaires, dont le CNRS, l'Inria et le CEA. Il constitue une alternative directe pour la collaboration et l'accès aux ressources.
Crédit photo : Issu du OnePager de l’évèvement téléchargeable sur le site de euROBIN.
Enfin, l'Union européenne finance actuellement des « Testing and Experimentation Facilities » (TEFs), infrastructures conçues spécifiquement pour les entreprises. Les TEF sont déployés dans plusieurs grands domaines stratégiques. Ainsi, AI-MATTERS propose aux entreprises des bancs d'essai pour la robotique autonome et les systèmes de production.
Articles de la newsletter du Comité Robotique
Rubrique : Actualités
Cette journée du 1er Juillet 2026 a couvert les domaines à l’interface entre IA et la robotique : perception, décision, apprentissage et interaction homme-robot. Tout l'enjeu est celui du passage des modèles d’IA au monde physique pour atteindre la pleine capacité d’une IA dite incarnée.
Cette dernière permet aux systèmes robotiques d’interagir de manière fiable, autonome et adaptative avec le monde réel.
Les domaines de recherche suivants ont été abordés :
1. Modèles fondamentaux, modèles multimodaux et IA générative pour la robotique
2. Perception 3D et fusion multi-capteurs et compréhension sémantique de l’environnement
3. Apprentissage pour le contrôle de la locomotion et de la manipulation
4. Simulation, jumeaux numériques et sim-to-real et l’Apprentissage par démonstration et imitation
5. L’IA embarquée et frugalité computationnelle
Le programme complet ainsi que la plupart des supports de présentation sont accessibles en suivant ce lien.
La journée a été ouverte par une présentation plénière de Justin Carpentier du (INRIA), présentation qui portait en partie sur le lancement du consortium Maestro pour le développement de l’open source pour la commande de systèmes de manipulation.
Une table ronde à laquelle participaient Philippe Soueres (LAAS – PEPR Robotique), Francois, Terrier (CEA – PEPR IA), Nicolas Rougier (INRIA), Justin Carpentier (INRIA), Clement.busuttil (Neuronaix), Olivier Simonin (INRIA) autour de sujets comme :
● Intégrer des modèles physiques dans les VLA, quel niveau d’abstraction pour les VLA ou encore dans les moyens de planification,
● Enjeux de la généralisation des modèles d’IA en robotique
● Moyens de simulation des systèmes et des environnements pour les besoins de l’apprentissage et comment les partager à des fins de recherche
● Produire des modèles de commande par l’IA (réduction, apprentissage) pour la robotique.
● L’IA embarquée pour les fonctions robotiques, les contraintes, les environnements et les exigences.
● L’intérêt du partage de données et des architectures pour les modèles d’IA4Robotics et l’accès à des moyens de calcul.
● Les besoins en formation sur les techniques de l’IA pour la robotique dans les filières de master et d’ingénieurs.
● Les apports de l’IA générative à l’ingénierie des systèmes robotiques et la diffusion de tels moyens auprès des intégrateurs.
A l’issue de cette table-ronde, le Comité Robotique a proposé de mettre en place et d'animer des GT sur ces thématiques.
A vos agendas : une nouvelle journée IA & Robotique est programmée lors de la prochaine PFIA au LIRMM (Montpellier) sur la période : 28 juin – 02 juillet 2027.