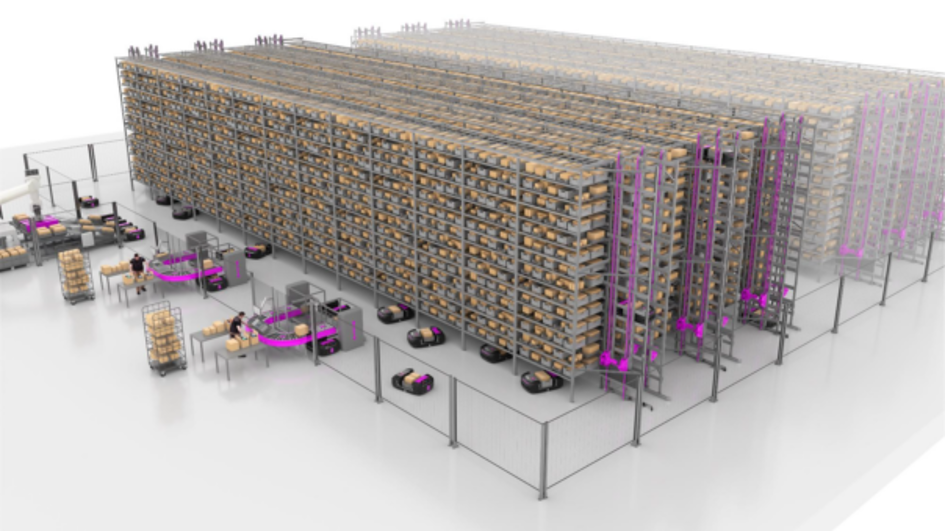
Comment coordonner une centaine de robots mobiles dans un entrepôt, tout en améliorant la cadence et la résilience des opérations ? Le projet Défi Transfert DYNALOG développe une architecture de planification et de supervision des missions pour relever ce défi de l’intralogistique automatisée.
Des robots qui prennent de la hauteur
Dans un secteur en croissance rapide, les entrepôts doivent répondre à des exigences de polyvalence, de performance et d’adaptabilité. Les solutions reposant sur des robots mobiles autonomes connaissent ainsi un essor important.
Fives Xcella conçoit une solution originale fondée sur les robots mobiles Xinius. Capables de circuler au sol en se déplaçant sous le stock, ils évoluent également dans les rayonnages pour récupérer les colis stockés. Pour accéder aux différents niveaux de l’entrepôt, ils empruntent les systèmes Xcalators, conçus pour les élever.
Le projet DYNALOG, pour *DYNAmic mission planning and supervision architecture for a large-scale intraLOGistics robotic system*, vise à exploiter une grande flotte comptant une centaine de robots. L’enjeu est de résoudre les défis de planification et de supervision des missions, tout en intégrant l’évolutivité de la solution et en augmentant la cadence ainsi que la résilience des opérations.
Pour y parvenir, DYNALOG propose d’adapter au contexte des entrepôts intralogistiques les algorithmes actuels de planification de missions multi-robots et de contrôle d’exécution coordonné.
De la recherche aux rayonnages
La solution logicielle développée dans le cadre de DYNALOG est issue des recherches des partenaires académiques du projet. Son intégration sur le système réel repose sur le middleware ROS, afin de permettre à l’architecture de s’exécuter de manière transparente aussi bien sur le simulateur robotique que sur les robots réels.
Cette architecture sera implémentée pour évaluer les apports des solutions développées par rapport aux solutions actuelles.
Quatre partenaires pour faire avancer la flotte
Coordonné par l’ONERA, au sein de son département DTIS, le consortium réunit LINEACT (CESI), l’université de Nantes à travers le laboratoire LS2N, et Xcella, filiale du groupe Fives.
Fives Xcella est l’industriel dont les solutions matérielles et logicielles de stockage automatisé sont concernées par les avancées des différentes briques technologiques du Défi Transfert.
Le LS2N mobilise ses compétences en sciences du numérique pour répondre aux enjeux techniques et sociétaux de ces systèmes intralogistiques à grande échelle. LINEACT (CESI) apporte des travaux complémentaires dans la gestion robotisée des processus industriels. L’ONERA (DTIS) contribue notamment par ses recherches sur les algorithmes de planification fondés sur des techniques multi-agents.
Quatre briques pour orchestrer le mouvement
L’architecture décisionnelle de DYNALOG s’articule autour de quatre modules fonctionnels, qui interviennent de l’organisation des flux à la supervision des déplacements.
Stocker au bon endroit, sortir dans le bon ordre
La brique d’ordonnancement organise les flux entrants et sortants du système de stockage. Elle s’appuie sur une séquence horodatée d’entrée de palettes de produits homogènes par lots et sur une séquence de produits à sortir pour composer des palettes hétérogènes.
Elle optimise le choix des emplacements de stockage ainsi que l’ordre des missions d’entrée et de sortie confiées aux robots Xinius. L’objectif est de maximiser le taux de remplissage du stock tout en garantissant un débit d’entrée et de sortie maximal.
À chaque robot sa mission
À partir d’un ensemble ordonné de missions d’entrée et de sortie de bacs, la brique d’allocation attribue les missions aux robots selon leur état : position, niveau de batterie et missions déjà allouées. Elle vise à maximiser les débits, notamment grâce à des cycles combinant entrée et sortie, tout en garantissant l’ordonnancement nécessaire à la composition des palettes en sortie.
Des trajectoires sans se marcher sur les roues
Une fois les missions attribuées, la brique de planification détermine les trajectoires sans collisions selon une approche de *Multi-Agent Path Finding*. Elle tient compte des capacités cinétiques des robots et garantit le respect des contraintes de capacité des sous-systèmes, notamment les Xcalators et le nombre de robots par rayonnage, ainsi que de la séquence de sortie des bacs.
Garder le cap, même face aux aléas
La brique de supervision intervient à deux niveaux. Elle gère d’abord l’exécution coordonnée des trajectoires des Xinius et surveille les écarts par rapport aux plans attribués à chaque robot : risques de collision, retards liés aux incertitudes de déplacement, gestion des Xcalators et des stations de prélèvement et de dépose de bacs. Elle assure également l’orchestration de la couche délibérative. En cas d’aléas, elle fait appel aux fonctions de replanification des trois autres briques.
Coordinateur du projet en phase 1 : Christophe Grand, ONERA/DTIS
A RETENIR : les quatre modules fonctionnels de l'architecture décisionnelle développées dans le cadre du projet
La brique d’ordonnancement des flux entrant et sortant du système de stockage : à partir d’une séquence horodatée d’entrée de palettes de produits homogènes par batch, et d’une séquence de produits à sortir pour composer des palettes hétérogènes, cette brique optimise le choix des emplacements de stockage et l’ordre des missions d’entrée et de sortie à réaliser par les robots Xinius afin de maximiser le taux de remplissage du stock tout en garantissant un débit entrée/sortie maximal.
La brique d’allocation des missions aux robots Xinius : à partir d’un ensemble ordonné de missions d’entrée/sortie de bacs, cette brique procède à l’allocation des missions au robots en fonction de leur état (position, niveau de batterie, missions d’ajout allouées) afin de maximiser les débits, notamment en réalisant des cycles combinés entrée/sortie, tout en garantissant l’ordonnancement pour la composition des palettes en sortie.
La brique de planification des robots qui à partir des missions allouées à chaque robot détermine les trajectoires sans collisions (Multi-Agent Path Finding) en tenant compte des capacités cinétiques des robots tout en garantissant les contraintes capacitaires des sous-systèmes (Xcalator, nombre de robots par rayonnage) et de séquence de sortie des bacs.
La brique de supervision qui agit à deux niveaux : (1) gestion de l’exécution coordonnée des trajectoires des Xinius avec monitoring des variations par rapport aux plans alloués à chaque robot (vérification des risques de collision, retards liés aux incertitudes d’exécution des déplacements, gestion des Xcalators, des stations de prélèvement et de dépose de bacs, ...) ; et (2) orchestration de la couche délibérative avec appel, en cas d’aléas, aux fonctions de replanification des trois briques précités.